
בדף הזה מופיעה רשימה מקיפה של הבדיקות בחבילת הבדיקות של תמונות מצלמה (ITS), שהיא חלק מהחבילה לבדיקות תאימות (CTS) של Android. בדיקות ITS הן בדיקות פונקציונליות, כלומר הן לא מודדות את איכות התמונה, אלא בודקות שכל הפונקציות של המצלמה פועלות כצפוי. המסמך הזה מאפשר למפתחים ולבודקים להבין מה כל בדיקה עושה ואיך לנפות באגים בשגיאות בדיקה.
בכל גרסה של Android, בדיקות ה-ITS מתעדכנות או מתווספות, כפי שמפורט בהערות הגרסה של Camera ITS לאותה גרסת Android. העדכונים מבוססים על באגים שמשתמשים או מפתחים מדווחים עליהם. התוספות מבוססות על באגים שדווחו על ידי משתמשים או מפתחים, ועל אימות של התנהגות תקינה של תכונות חדשות במסגרת המצלמה.
ב-Android מגרסה 17 ואילך, בדיקות Camera ITS מחולקות לשתי פעילויות ב-CTS Verifier כדי לאפשר הרצה במקביל ולקצר את זמן הבדיקה: פעילות אחת לבדיקות feature_combination ו-sensor_fusion, ופעילות נוספת לכל שאר הבדיקות. למידע נוסף, קראו את המאמר צמצום זמן הבדיקה.
ב-Camera ITS, הבדיקות מסווגות לפי מאפייני המצלמה הנדרשים, רמת ה-API ורמת ה-MPC (רמת ביצועי המדיה). לרמת ה-API, ב-ITS משתמשים ב-ro.product.first_api_level כדי להגביל בדיקות שנוספו ברמת API ספציפית, שבודקות חוויות משתמש שליליות לפונקציונליות ברמות API נמוכות יותר. ב-ITS משתמשים ב-ro.vendor.api_level כדי להגביל בדיקות של תכונות שנוספו ברמת API ספציפית, שדורשות יכולת חומרה חדשה. אם ro.odm.build.media_performance_class מוגדר למכשיר, ITS דורש להריץ בדיקות ספציפיות בהתאם לרמת ה-MPC.
הבדיקות מקובצות לפי סצנה בקטעים הבאים:
-
scene0: תיעוד מטא-נתונים, ריצוד, גירוסקופ, רטט scene1: חשיפה, רגישות, פיצוי על ערך חשיפה (EV), YUV לעומת JPEG ו-RAW-
scene2: זיהוי פנים, בדיקות שדורשות סצנות צבעוניות -
scene3: שיפור קצוות, תנועת עדשה -
scene4: יחס גובה-רוחב, חיתוך, שדה הראייה -
scene6: זום scene7: מעבר בין כמה מצלמותscene8: מדידת אזור של חשיפה אוטומטית (AE) ואיזון לבן אוטומטי (AWB)-
scene9: דחיסת JPEG -
scene_extensions: תוספים למצלמה -
scene_tele: מעבר לעדשת טלפוטו scene_video: דילוג על פריימים
סצנות בדיקה שמבוססות על Gen2 rig או sensor_fusion
-
feature_combination: שילובים של תכונות -
scene_flash: פלאש אוטומטי, קצב פריימים מינימלי -
scene_gen2_chart: בדיקות באמצעות תרשים הנייר של Gen2 scene_ip: התאמה בין התמונות באפליקציית המצלמה שמוגדרת כברירת מחדל לבין התמונות באפליקציית Jetpack Camera App (JCA)-
sensor_fusion: היסט התזמון של המצלמה והגירוסקופ
-
scene5: הצללת עדשה
סצנת בדיקה מבוססת-טאבלט עם סולם צבעים רחב
-
scene_wide_gamut: פרופיל צבעים וטווח צבעים רחב
בקטעים הבאים מופיע תיאור של כל סצנה.
סצנות בדיקה בטאבלט
scene0
הבדיקות לא דורשות מידע ספציפי על הסצנה. עם זאת, הטלפון חייב להיות נייח כדי לבדוק את הג'ירוסקופ והרטט.
test_jitter
מודד את הריצוד בחותמות הזמן של המצלמה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#SENSOR_TIMESTAMPandroid.hardware.camera2.CaptureRequest#CONTROL_AE_TARGET_FPS_RANGE
עובר: יש הפרש של 30 אלפיות השנייה לפחות בין הפריימים.
באיור הבא, שימו לב לטווח הקטן של ציר ה-Y. הריצוד קטן מאוד בתרשים הזה.

תרשים 1. תרשים test_jitter.
test_metadata
בדיקת התקינות של רשומות המטא-נתונים, תוך בחינת תוצאות הצילום והאובייקטים של מאפייני המצלמה. בבדיקה הזו נעשה שימוש בערכי חשיפה והגבר של auto_capture_request כי תוכן התמונה לא חשוב. זו בדיקה מסוג fast-FAIL, כלומר היא פועלת במהירות, דורשת הגדרה מינימלית ומאותתת על מספר משמעותי של בדיקות שנכשלו בהמשך.
אין להריץ את כל חבילת המקרים לבדיקה עד שהבדיקה test_metadata תעבור בהצלחה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#INFO_SUPPORTED_HARDWARE_LEVELandroid.hardware.camera2.CameraCharacteristics#SCALER_CROPPING_TYPEandroid.hardware.camera2.CameraCharacteristics#SENSOR_BLACK_LEVEL_PATTERNandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_TIMESTAMP_SOURCEandroid.hardware.camera2.CaptureRequest#SENSOR_FRAME_DURATIONandroid.hardware.camera2.CaptureResult#SENSOR_ROLLING_SHUTTER_SKEW
עובר: רמת החומרה, התגים rollingShutterSkew, frameDuration, timestampSource, croppingType, blackLevelPattern, pixel_pitch, שדה הראייה (FoV) והמרחק ההיפרפוקלי קיימים ויש להם ערכים תקינים.
test_request_capture_match
בדיקה שהמכשיר כותב את ערכי החשיפה וההגבר הנכונים על ידי קריאה חוזרת של המטא-נתונים של הצילום. זו בדיקה מסוג fast-FAIL, כי היא דורשת הגדרה מינימלית ומאותתת על מספר משמעותי של בדיקות שנכשלו בהמשך.
אין להריץ את כל חבילת המקרים לבדיקה עד שהבדיקה test_request_capture_match תעבור בהצלחה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_EXPOSURE_TIME_RANGEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureResult#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureResult#SENSOR_SENSITIVITY
עובר: ערכי המטא-נתונים של הבקשה והצילום תואמים בכל הצילומים.
test_sensor_events
במכשירים שמפרסמים תמיכה בשילוב חיישנים, הבדיקה הזו בודקת אם המכשיר שולח שאילתות ומדפיס אירועי חיישנים. החיישנים הצפויים הם מד תאוצה, ג'ירוסקופ ומגנטומטר. הבדיקה הזו פועלת רק אם המסך פועל, כלומר המכשיר לא במצב המתנה. זו בדיקה מהירה של כשל, כי היא פועלת לזמן קצר, דורשת הגדרה מינימלית ומאותתת על כשל בבדיקת היתוך החיישנים בהמשך. אין להריץ את בדיקות הסצנה של sensor_fusion, אלא אם test_sensor_events הוא PASS או SKIP.
ממשקי ה-API שנבדקו:
עבר: מתקבלים אירועים מכל חיישן.
test_solid_color_test_pattern
בדיקה שתבניות הבדיקה של הצבעים האחידים נוצרות כמו שצריך להשתקת המצלמה. אם יש תמיכה בהשתקת המצלמה, צריכה להיות תמיכה בתבניות בדיקה בצבע אחיד. אם אין תמיכה בהשתקת המצלמה, תבניות בדיקה של צבעים אחידים נבדקות רק אם היכולת הזו מפורסמת.
אם יש תמיכה בתמונות RAW, נבדקת גם הקצאת הצבעים. הצבעים שנבדקו הם שחור, לבן, אדום, כחול וירוק. במצלמות שלא תומכות בתמונות RAW, רק הצבע השחור נבדק.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_AVAILABLE_TEST_PATTERN_MODESandroid.hardware.camera2.CaptureResult#SENSOR_TEST_PATTERN_DATAandroid.hardware.camera2.CaptureResult#SENSOR_TEST_PATTERN_MODE
עובר: תבניות הבדיקה האחידות שנתמכות הן בצבע הנכון, ויש שונות נמוכה בתמונה.
test_test_pattern
הבדיקה בוחנת את הפרמטר android.sensor.testPatternMode כדי לצלם פריימים לכל תבנית בדיקה תקינה, ומוודאת שהפריימים נוצרים בצורה נכונה לצבעים אחידים ולפסים צבעוניים. הבדיקה כוללת את השלבים הבאים:
- צילום תמונות לכל תבניות הבדיקה הנתמכות.
- מבצעת בדיקת תקינות של תבנית בדיקה בצבע אחיד ושל פסי צבע.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_AVAILABLE_TEST_PATTERN_MODESandroid.hardware.camera2.CaptureResult#SENSOR_TEST_PATTERN_MODE
עבר: תבניות הבדיקה הנתמכות נוצרות בצורה תקינה.

איור 2. דוגמה ל-test_test_patterns.
test_tonemap_curve
בדיקת ההמרה של תבנית הבדיקה מ-raw ל-YUV עם מיפוי גוונים ליניארי. כדי להמיר את מיפוי הגוונים, הבדיקה הזו דורשת android.sensor.testPatternMode = 2 (COLOR_BARS) כדי ליצור תבנית תמונה מושלמת. הבדיקה מוודאת שלתהליך עיבוד הנתונים יש פלט צבעים תקין עם מיפוי גוונים ליניארי וקלט תמונה אידיאלי (מסתמכת על test_test_patterns).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#DISTORTION_CORRECTION_MODEandroid.hardware.camera2.CaptureRequest#SENSOR_TEST_PATTERN_MODEandroid.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODE
עבר: ה-YUV וה-RAW נראים דומים זה לזה.

איור 3. דוגמה גולמית של test_tonemap_curve.

איור 4. דוגמה ל-YUV של test_tonemap_curve.
test_unified_timestamp
הבדיקה בוחנת אם אירועים של חיישני תמונה ותנועה נמצאים באותו תחום זמן. זו בדיקה מהירה, כי היא פועלת תוך זמן קצר, דורשת הגדרה מינימלית ומאותתת על כשל בבדיקת היתוך החיישנים בהמשך. אין להריץ את הבדיקות של הסצנה sensor_fusion אלא אם test_unified_timestamp היא PASS או SKIP.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#SENSOR_TIMESTAMPandroid.hardware.Sensorandroid.hardware.SensorEventandroid.hardware.Sensor#TYPE_ACCELEROMETERandroid.hardware.Sensor#TYPE_GYROSCOPE
עובר: חותמות הזמן של התנועה נמצאות בין שתי חותמות הזמן של התמונות.
test_vibration_restriction
בדיקה אם הרטט במכשיר פועל כמו שצריך.
ממשקי ה-API שנבדקו:
android.hardware.Sensorandroid.hardware.SensorEventandroid.hardware.Sensor#TYPE_ACCELEROMETERandroid.os.Vibratorandroid.hardware.camera2.CameraDevice#setCameraAudioRestriction
עבר: המכשיר לא רוטט כשהוא מושתק על ידי ה-API להגבלת האודיו של המצלמה.
scene1_1
scene1 הוא תרשים אפור. התרשים האפור צריך לכסות את 30% המרכזיים של שדה הראייה של המצלמה. התרשים האפור אמור לאתגר את 3A (AE, AWB ו-AF) באופן מתון, כי אין מאפיינים באזור המרכזי.
עם זאת, בקשת הצילום מציינת את כל הסצנה, שכוללת מספיק תכונות כדי ש-3A יתכנס.
אפשר לבדוק מצלמות RFoV במתקן הבדיקה של WFoV או של RFoV. אם בודקים מצלמת RFoV במתקן הבדיקה של WFoV, התרשים מוקטן ב-2/3 כדי לציין כמה גבולות לתרשים האפור ב-FoV, כדי לעזור ל-3A להתכנס. תיאורים מפורטים יותר של מתקני הבדיקה של המצלמה זמינים במאמר Camera ITS-in-a-box.

איור 5. תרשים של סצנה 1 בגודל מלא (משמאל), תרשים מוקטן ב-2/3 (מימין).
test_ae_precapture_trigger
בדיקה של מכונת המצבים של החשיפה האוטומטית (AE) כשמשתמשים בטריגר שלפני הצילום. מצלמים חמש תמונות ידניות כשהחשיפה האוטומטית מושבתת. בבקשה האחרונה יש טריגר של AE לפני הצילום, שצריך להתעלם ממנו כי AE מושבת.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_PRECAPTURE_TRIGGERandroid.hardware.camera2.CaptureResult#CONTROL_AE_STATE
הצלחה: החשיפה האוטומטית מתכנסת.
test_auto_vs_manual
בדיקות שצולמו אוטומטית וידנית נראות אותו דבר.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#COLOR_CORRECTION_GAINSandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_TRANSFORMandroid.hardware.camera2.CaptureResult#TONEMAP_CURVEandroid.hardware.camera2.CaptureResult#TONEMAP_MODE
עובר: ההגברות והטרנספורמציה של איזון הלבן הידני שדווחו בכל תוצאת צילום תואמות לאיזון הלבן האוטומטי estimate מאלגוריתם ה-3A של המצלמה.

איור 6. דוגמה ל-test_auto_vs_manual auto.

איור 7. דוגמה לאיזון לבן ב-test_auto_vs_manual.

איור 8. דוגמה לטרנספורמציה של איזון לבן ידני ב-test_auto_vs_manual.
test_black_white
בדיקה שהמכשיר מפיק תמונות מלאות בשחור-לבן. המכשיר מצלם שתי תמונות: הראשונה עם הגבר (gain) נמוך מאוד וחשיפה קצרה, שיוצרת תמונה שחורה, והשנייה עם הגבר גבוה מאוד וחשיפה ארוכה, שיוצרת תמונה לבנה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITY
מעבר: יוצר תמונות בשחור-לבן. ערוצים רוויים של תמונות לבנות הם בעלי ערכי RGB של [255, 255, 255] עם מרווח טעות של פחות מ-1%.

איור 9. test_black_white, דוגמה לשחור.

איור 10. test_black_white, דוגמה לבן.

איור 11. test_black_white, דוגמה לתרשים ממוצעים.
test_burst_capture
הבדיקה מוודאת שכל צינור עיבוד הנתונים של הצילום יכול לעמוד בקצב של צילום בגודל מלא וזמן מעבד.
ממשקי ה-API שנבדקו:
מעבר: צילום רצף של תמונות בגודל מלא, בדיקה של נפילות פריימים ובהירות התמונה.
test_burst_sameness_manual
מצלמת 5 רצפים של 50 תמונות עם הגדרת צילום ידנית ובודקת שכולן זהות. הבדיקה הזו עוזרת לזהות אם יש פריימים ספורדיים שעוברים עיבוד שונה או שיש בהם פגמים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_MANUAL_SENSORandroid.hardware.camera2.CameraMetadata#SYNC_MAX_LATENCY_PER_FRAME_CONTROL
עבר: התמונות זהות מבחינה חזותית ובערכי ה-RGB.
נכשל: בתרשים הממוצע של RGB מוצגת עלייה או ירידה חדה בתחילת כל פרץ
- הסבילות היא 3% עבור
first_API_level< 30 - הסבילות היא 2% עבור
first_API_level>= 30

איור 12. דוגמה לממוצע של test_burst_sameness_manual.

איור 13. test_burst_sameness_manual_plot_means
test_crop_region_raw
בדיקה שאי אפשר לחתוך את הסטרימינג בפורמט RAW.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_ACTIVE_ARRAY_SIZEandroid.hardware.camera2.CaptureResult#SCALER_CROP_REGIONandroid.hardware.camera2.CaptureRequest#SCALER_CROP_REGION
עובר: תמונות YUV נחתכות במרכז, אבל לא תמונות RAW.

איור 14. דוגמה לחיתוך גולמי של test_crop_region_raw comp.

איור 15. דוגמה מלאה ל-test_crop_region_raw comp raw.

איור 16. דוגמה לחיתוך YUV של test_crop_region_raw comp.

איור 17. דוגמה מלאה ל-test_crop_region_raw YUV.
test_crop_regions
בדיקה שמוודאת שאזורי החיתוך פועלים. הוא לוקח תמונה מלאה ויוצר טלאים של חמישה אזורים שונים (פינות ומרכז). מצלמים תמונות עם חיתוך שמוגדר לחמשת האזורים. השוואה בין ערכי התמונה של התיקון והחיתוך.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_ACTIVE_ARRAY_SIZEandroid.hardware.camera2.CaptureRequest#SCALER_CROP_REGION
עבר: התמונה של האזור החתוך תואמת לחלק שמתאים לתמונה החתוכה.
test_ev_compensation
בדיקה שהפיצוי על ערך החשיפה (EV) מופעל. הבדיקה מורכבת מחלק בסיסי ומחלק מתקדם.
החלק הבסיסי בודק שפיצוי החשיפה מופעל באמצעות טווח שנוצר באמצעות CONTROL_AE_COMPENSATION_STEP. המצלמה מצלמת שמונה פריימים בכל ערך פיצוי.
הקטע המתקדם מגדיל את החשיפה בשמונה שלבים, ובודק את הבהירות שנמדדה לעומת הבהירות הצפויה. הערכים הצפויים מחושבים לפי בהירות התמונה ללא פיצוי חשיפה, והערך הצפוי מגיע לרוויה אם הערכים המחושבים חורגים מטווח הערכים של התמונה בפועל. הבדיקה נכשלת אם הערכים הצפויים והערכים שנמדדו לא תואמים, או אם התמונות נחשפות יתר על המידה בתוך חמישה שלבים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AE_COMPENSATION_STEPandroid.hardware.camera2.CaptureRequest#CONTROL_AE_EXPOSURE_COMPENSATIONandroid.hardware.camera2.CaptureRequest#CONTROL_AE_LOCKandroid.hardware.camera2.CaptureResult#CONTROL_AE_STATEandroid.hardware.camera2.CaptureRequest#CONTROL_AWB_LOCKandroid.hardware.camera2.CaptureResult#TONEMAP_CURVEandroid.hardware.camera2.CaptureResult#TONEMAP_MODE
מעבר בסיסי: התמונות מציגות חשיפה הולכת וגדלה בלי חשיפת יתר בתוך חמישה שלבים.

איור 18. test_ev_compensation_basic.
מעבר מתקדם על קטע: מתעד עלייה בבהירות ככל שהגדרת פיצוי החשיפה עולה. לשמונה הפריימים שצולמו לכל הגדרת פיצוי חשיפה יש ערכי בהירות יציבים.

איור 19. test_ev_compensation_advanced_plot_means.
test_exposure_x_iso
בדיקה שמוודאת שמתקבלת חשיפה קבועה כשה-ISO וזמן החשיפה משתנים. מצלמת סדרה של תמונות עם ISO וזמן חשיפה שנבחרו כדי לאזן זה את זה.
התוצאות צריכות להיות באותה בהירות, אבל התמונה צריכה להיות רועשת יותר לאורך הרצף. הבדיקה מוודאת שהערכים הממוצעים של הפיקסלים לדוגמה קרובים זה לזה. הבדיקה מוודאת שהתמונות לא מוגבלות ל-0 או ל-1 (מה שיגרום להן להיראות כמו קווים שטוחים). אפשר להריץ את הבדיקה גם עם תמונות RAW על ידי הגדרת הדגל debug בקובץ התצורה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITY
עובר: לתמונות יש אותה בהירות, אבל הן רועשות יותר ככל שערך ה-ISO גבוה יותר. מישורי RGB הם שטוחים כשערך ISO*exposure קבוע במרחב ההגבר שנבדק.
מנגנון הכשל: בתרשים הבא, ככל שערכי מכפיל ההגברה (ציר ה-X) עולים, הערכים הממוצעים של מישור ה-RGB המנורמל (ציר ה-Y) מתחילים לסטות מערכי מכפיל ההגברה הנמוכים.

איור 20. test_exposure_plot_means.

איור 21. test_exposure_mult=1.00.

איור 22. test_exposure_mult=64.00.
test_latching
בדיקה שההגדרות (חשיפה והגברה) ננעלות על הפריים הנכון במצלמות FULL ו-LEVEL_3. מצלמת סדרה של תמונות באמצעות בקשות עוקבות, ומשנה את הפרמטרים של בקשת הצילום בין התמונות. בודק אם לתמונות יש את המאפיינים הצפויים.
ממשקי ה-API שנבדקו:
עובר: בתמונות [2, 3, 6, 8, 10, 12, 13] יש ערכי ISO או חשיפה גבוהים יותר, והן מופיעות עם ממוצעי RGB גבוהים יותר בתרשים באיור הבא.

איור 23. דוגמה לממוצעים של תרשים test_latching.

איור 24. test_latching i=00.

איור 25. test_latching i=01.

איור 26. test_latching i=02.

איור 27. test_latching i=03.

איור 28. test_latching i=04.

איור 29. test_latching i=05.

איור 30. test_latching i=06.

איור 31. test_latching i=07.

איור 32. test_latching i=08.

איור 33. test_latching i=09.

איור 34. test_latching i=10.

איור 35. test_latching i=11.

איור 36. test_latching i=12.
test_linearity
בדיקה אם אפשר להפוך את עיבוד המכשיר לפיקסלים לינאריים. מצלמים רצף של תמונות כשהמכשיר מכוון למטרה אחידה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CaptureRequest#BLACK_LEVEL_LOCKandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODE
עובר: ערכי R, G ו-B צריכים לעלות באופן ליניארי עם עלייה ברגישות.

איור 37. דוגמה לממוצע של תרשים test_linearity.
test_locked_burst
בדיקת נעילת 3A ורצף YUV (באמצעות הגדרה אוטומטית). הבדיקה הזו נועדה לעבור גם במכשירים מוגבלים שאין בהם MANUAL_SENSOR או PER_FRAME_CONTROLS.
הבדיקה בודקת את העקביות של תמונת YUV, ובדיקת קצב הפריימים נמצאת ב-CTS.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AE_LOCKandroid.hardware.camera2.CaptureRequest#CONTROL_AWB_LOCK
עבר: הצילומים נראים עקביים.

איור 38. דוגמה ל-test_locked_burst frame0.

איור 39. דוגמה ל-test_locked_burst frame1.

איור 40. דוגמה ל-test_locked_burst frame2.
scene1_2
scene 1_2 הוא עותק זהה מבחינה פונקציונלית של scene 1_1, שמטמיע מבנה של סצנת משנה כדי להקל על משך הזמן הארוך של scene 1.
test_param_color_correction
בדיקה שהפרמטרים של android.colorCorrection.* מופעלים כשהם מוגדרים.
מצלמת תמונות עם ערכים שונים של טרנספורמציה והגברה, ובודקת שהן נראות שונות בהתאם. הטרנספורמציה וההגבר נבחרים כדי להפוך את הפלט לאדום או לכחול יותר. משתמש במיפוי גוונים ליניארי.
מיפוי גוונים הוא טכניקה שמשמשת לעיבוד תמונות כדי למפות קבוצה אחת של צבעים לקבוצה אחרת, במטרה לדמות את המראה של תמונות בטווח דינמי גבוה (HDR) במדיום עם טווח דינמי מוגבל יותר.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#COLOR_CORRECTION_GAINSandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_MODEandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_TRANSFORM
עבר: ערכי R ו-B מוגברים בהתאם לטרנספורמציה.

איור 41. דוגמה לממוצעים של תרשים test_param_color_correction.
באיורים הבאים, ציר ה-X הוא בקשות הצילום: 0 = אחדות, 1 = הגברת הצבע האדום ו-2 = הגברת הצבע הכחול.

איור 42. דוגמה ל-test_param_color_correction req=0 unity.

איור 43. דוגמה ל-test_param_color_correctness req=1 red boost.

איור 44. דוגמה ל-test_param_color_correction req=2 blue boost.
test_param_flash_mode
בדיקה שהפרמטר android.flash.mode הוחל. מגדיר באופן ידני את החשיפה כך שתהיה בצד הכהה, כדי שיהיה ברור אם הפלאש הופעל או לא, ומשתמש במפת גוונים לינארית. הפונקציה בודקת את מרכז התמונה של המשבצת כדי לראות אם נוצר שיפוע גדול, וכך לוודא שהמבזק הופעל.
ממשקי ה-API שנבדקו:
עבר: במרכז התמונה של המשבצת יש שיפוע גדול, כלומר הפלאש הופעל.

איור 45. דוגמה ל-test_param_flash_mode 1.

איור 46. דוגמה למשבצת אחת של test_param_flash_mode.

איור 47. דוגמה ל-test_param_flash_mode 2.

איור 48. דוגמה לשתי משבצות של test_param_flash_mode.
test_param_noise_reduction
בדיקה שהפרמטר android.noiseReduction.mode מיושם בצורה נכונה כשהוא מוגדר. צילום תמונות כשהמצלמה מוארת באור עמום. משתמש בהגבר אנלוגי גבוה כדי להבטיח שהתמונה שצולמה תהיה רועשת. צילום שלוש תמונות: אחת עם הפחתת רעש מושבתת, אחת מהירה ואחת באיכות גבוהה. בנוסף, המצלמה מצלמת תמונה עם הגבר נמוך ו-NR כבוי, ומשתמשת בשונות של התמונה הזו כבסיס. ככל שיחס האות לרעש (SNR) גבוה יותר, כך איכות התמונה טובה יותר.
ממשקי ה-API שנבדקו:
עובר: ה-SNR משתנה בהתאם למצבים השונים של הפחתת הרעש, ומתנהג באופן דומה לתרשים הבא:

איור 49. דוגמה לתרשים של יחסי אות לרעש (SNR) ב-test_param_noise_reduction.
0: כבוי, 1: מהיר, 2: איכות גבוהה, 3: מינימלי , 4: ZSL

איור 50. דוגמה ל-test_param_noise_reduction high gain nr=0.

איור 51. דוגמה ל-test_param_noise_reduction high gain nr=1.

איור 52. דוגמה ל-test_param_noise_reduction high gain nr=2.

איור 53. דוגמה ל-test_param_noise_reduction high gain nr=3.

איור 54. דוגמה להגברה נמוכה של test_param_noise_reduction.
test_param_shading_mode
בדיקה שהפרמטר android.shading.mode הוחל.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#SHADING_MODEandroid.hardware.camera2.CaptureRequest#STATISTICS_LENS_SHADING_MAP_MODEandroid.hardware.camera2.CaptureResult#STATISTICS_LENS_SHADING_CORRECTION_MAP
עבר: מצבי ההצללה הוחלפו ומפות הצללת העדשה השתנו כצפוי.

איור 55. מפת הצללת עדשה test_param_shading_mode, דוגמה למצב 0 לולאה 0.

איור 56. מפת הצללת עדשה test_param_shading_mode, דוגמה ללולאה 0 במצב 1.

איור 57. מפת הצללת עדשה test_param_shading_mode, דוגמה למצב 2 לולאה 0.
test_param_tonemap_mode
בדיקה שהפרמטר android.tonemap.mode הוחל. הבדיקה מחילה עקומות שונות של מיפוי גוונים על כל ערוץ R, G ו-B, ובודקת אם תמונות הפלט משתנות כצפוי. הבדיקה הזו מורכבת משתי בדיקות, test1 ו-test2.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#TONEMAP_MODE_CONTRAST_CURVEandroid.hardware.camera2.CameraMetadata#TONEMAP_MODE_FASTandroid.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODE
כרטיס:
-
test1: לשתי התמונות יש מיפוי גוונים ליניארי, אבל ל-n=1יש שיפוע תלול יותר. הערוץ G (ירוק) בהיר יותר בתמונהn=1. -
test2: אותו מיפוי גוונים, אבל אורך שונה. התמונות זהות.

איור 58. test_param_tonemap_mode עם n=0.

איור 59. test_param_tonemap_mode עם n=1.
test_post_raw_sensitivity_boost
בדיקות לאחר הגברת הרגישות הגולמית. הבדיקה מצלמת קבוצה של תמונות בפורמט RAW ו-YUV עם רגישות שונה, מפרסמת שילוב של הגברת רגישות בפורמט RAW ובודקת אם ממוצע הפיקסלים של הפלט תואם להגדרות הבקשה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_POST_RAW_SENSITIVITY_BOOST_RANGEandroid.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_RAWandroid.hardware.camera2.CaptureRequest#CONTROL_POST_RAW_SENSITIVITY_BOOSTandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITY
עובר: תמונות RAW נעשות כהות יותר ככל שההגברה גדלה, בעוד שהבהירות של תמונות YUV נשארת קבועה.

איור 60. דוגמה ל-test_post_raw_sensitivity_boost raw s=3583 boost=0100.

איור 61. דוגמה ל-test_post_raw_sensitivity_boost raw s=1792 boost=0200.

איור 62. דוגמה ל-test_post_raw_sensitivity_boost raw s=0896 boost=0400.

איור 63. דוגמה ל-test_post_raw_sensitivity_boost raw s=0448 boost=0800.

איור 64. דוגמה ל-test_post_raw_sensitivity_boost raw s=0224 boost=1600.

איור 65. דוגמה ל-test_post_raw_sensitivity_boost raw s=0112 boost=3199.

איור 66. דוגמה לממוצעים של תרשים גולמי של test_post_raw_sensitivity_boost.

איור 67. דוגמה ל-test_post_raw_sensitivity_boost YUV s=0112 boost=3199.

איור 68. דוגמה ל-test_post_raw_sensitivity_boost YUV s=0448 boost=0800.

איור 69. דוגמה ל-test_post_raw_sensitivity_boost YUV s=0896 boost=0400.

איור 70. דוגמה ל-test_post_raw_sensitivity_boost YUV s=1792 boost=0200.

איור 71. דוגמה ל-test_post_raw_sensitivity_boost YUV s=3585 boost=0100.

איור 72. דוגמה ל-test_post_raw_sensitivity_boost_yuv_plot_means.
test_raw_exposure
הבדיקה מצלמת קבוצה של תמונות גולמיות עם זמן חשיפה הולך וגדל ומודדת את ערכי הפיקסלים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_RAWandroid.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIME
מעבר: הגדלת ה-ISO (הגבר) הופכת את הפיקסלים לרגישים יותר לאור, כך שהתרשים זז שמאלה.

איור 73. דוגמה ל-test_raw_exposure ISO=55.
10⁰ הוא 1 אלפיות השנייה, 10¹ הוא 10 אלפיות השנייה ו-10⁻¹ הוא 0.1 אלפיות השנייה.

איור 74. דוגמה ל-test_raw_exposure ISO=132.

איור 75. דוגמה ל-test_raw_exposure ISO=209.

איור 76. דוגמה ל-test_raw_exposure ISOs=286.

איור 77. דוגמה ל-test_raw_exposure ISO=363.

איור 78. דוגמה ל-test_raw_exposure ISO=440.
test_reprocess_noise_reduction
בדיקות שבהן android.noiseReduction.mode מופעל על בקשות לעיבוד מחדש.
צילום תמונות מעובדות מחדש כשהמצלמה מוארת באור עמום. משתמש בהגבר אנלוגי גבוה כדי לוודא שהתמונה שצולמה רועשת. מצלם שלוש תמונות מעובדות מחדש,
למצב NR כבוי, מהיר ובאיכות גבוהה. צילום תמונה מעובדת מחדש עם הגבר נמוך ו-NR כבוי, ושימוש בשונות של התמונה הזו כבסיס.
ממשקי ה-API שנבדקו:
עובר: FAST >= OFF, HQ >= FAST ו-HQ >> OFF.

איור 79. דוגמה לתרשים של SNR אופייני לעומת מצב NR.
test_tonemap_sequence
בדיקה של רצף צילומים עם עקומות שונות של מיפוי גוונים. מצלם 3 תמונות ידניות עם מיפוי גוונים ליניארי. צילום 3 תמונות ידניות עם מיפוי גוונים שמוגדר כברירת מחדל. מחשב את ההפרש בין כל זוג פריימים עוקבים.
ממשקי ה-API שנבדקו:
עובר: יש שלושה פריימים זהים ואחריהם קבוצה אחרת של שלושה פריימים זהים.

איור 80. דוגמה ל-test_tonemap_sequence i=0.

איור 81. דוגמה ל-test_tonemap_sequence i=1.

איור 82. דוגמה ל-test_tonemap_sequence i=2.

איור 83. דוגמה ל-test_tonemap_sequence i=3.

איור 84. דוגמה ל-test_tonemap_sequence i=4.

איור 85. דוגמה ל-test_tonemap_sequence i=5.
test_yuv_jpeg_all
בדיקה שכל הגדלים והפורמטים המדווחים של צילום התמונות פועלים. משתמש בבקשה ידנית עם מיפוי גוונים ליניארי כדי ש-YUV ו-JPEG ייראו אותו הדבר כשהם מומרים על ידי המודול image_processing_utils. כברירת מחדל, התמונות לא נשמרות, אבל אפשר לשמור אותן אם מפעילים את debug_mode.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODEandroid.graphics.ImageFormat#JPEG
עובר: בכל מרכזי התמונות יש הבדל מקסימלי של ממוצע ריבועי (RMS) (ערך של אות) בתמונות שהומרו ל-RGB עם 3% מתמונת YUV ברזולוציה הגבוהה ביותר.

איור 86. דוגמה ל-test_yuv_jpeg_all.
test_yuv_plus_dng
בדיקה שהגדלים והפורמטים שדווחו לצילום תמונות פועלים.
ממשקי ה-API שנבדקו:
עבר: הבדיקה הושלמה והתמונות המבוקשות הוחזרו.

איור 87. דוגמה ל-test_yuv_plus_dng.
scene1_3
scene 1_3 הוא עותק זהה מבחינה פונקציונלית של scene 1_1, שמטמיע מבנה של סצנת משנה כדי להקל על משך הזמן הארוך של scene 1.
test_capture_result
בדיקות שמוודאות שנתונים תקינים מוחזרים באובייקטים של CaptureResult. הבדיקה כוללת צילום אוטומטי, צילום ידני וצילום אוטומטי נוסף.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_REGIONSandroid.hardware.camera2.CaptureRequest#CONTROL_AF_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_AF_REGIONSandroid.hardware.camera2.CaptureRequest#CONTROL_AWB_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_AWB_REGIONSandroid.hardware.camera2.CaptureRequest#CONTROL_MODEandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_GAINSandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_TRANSFORMandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_MODEandroid.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureResult#STATISTICS_LENS_SHADING_CORRECTION_MAPandroid.hardware.camera2.CaptureRequest#STATISTICS_LENS_SHADING_MAP_MODEandroid.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODE
עבר: המטא-נתונים תקינים בכל הצילומים, וההגדרות הידניות לא זולגות לצילום האוטומטי השני. משרטט את תיקון הצללת העדשה של הצילומים.

איור 88. test_capture_result_plot_lsc_auto_ch0.
test_dng_noise_model
מוודאים שהפרמטרים של המודל הגולמי של DNG נכונים. התרשים מתאר את השונות שנמדדה בחלק המרכזי של הכרטיס האפור בצילומים גולמיים שצולמו בטווח של רגישויות, ומשווה את הערכים האלה לשונות שצפויה בכל רגישות לפי מודל הרעש של DNG ב-HAL של המצלמה (על סמך הפרמטרים O,S שהוחזרו באובייקטים של תוצאות הצילום). לפרטים נוספים על מודל הרעש של DNG, הורידו את המסמך הבא בנושא מודל הרעש של DNG.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_WHITE_LEVELandroid.hardware.camera2.CameraCharacteristics#SENSOR_MAX_ANALOG_SENSITIVITYandroid.hardware.camera2.CaptureResult#SENSOR_NOISE_PROFILEandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITY
עבר: הפרמטרים של מודל ה-RAW ב-DNG נכונים. ערכי ה-RGB הצפויים תואמים לערכי ה-RGB שנמדדו בפועל.

איור 89. test_dng_noise_model_plog.
test_jpeg
בדיקות שמוודאות שתמונות YUV שהומרו ותמונות JPEG במכשיר נראות אותו הדבר. הבדיקה לוקחת את 10% המרכזיים של התמונה, מחשבת את ערך ה-RGB ומוודאת שהם תואמים.
ממשקי ה-API שנבדקו:
עובר: ההבדל הממוצע ב-RGB בין כל תמונה הוא פחות מ-3%.

איור 90. test_jpeg_fmt=jpg.jpg.

איור 91. test_jpeg=fmt=yuv.jpg.
test_raw_burst_sensitivity
מצלמת קבוצה של תמונות RAW עם הגברות הולכות וגדלות ומודדת את הרעש. צילום בפורמט RAW בלבד, ברצף.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_ACTIVE_ARRAY_SIZEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_WHITE_LEVELandroid.hardware.camera2.CameraCharacteristics#SENSOR_MAX_ANALOG_SENSITIVITYandroid.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_RAW
עובר: כל צילום רועש יותר מהצילום הקודם, כי ההגבר גדל.
השונות של תא הרשת המרכזי של הנתונים הסטטיסטיים.

איור 92. test_raw_burst_sensitivity_variance.
test_raw_sensitivity
צילום קבוצה של תמונות RAW עם רגישויות הולכות וגדלות ומדידת הרעש (השונות) ב-10% המרכזיים של התמונה. הבדיקה מוודאת שכל צילום רועש יותר מהקודם.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SENSOR_INFO_PRE_CORRECTION_ACTIVE_ARRAY_SIZEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_WHITE_LEVELandroid.hardware.camera2.CameraCharacteristics#SENSOR_MAX_ANALOG_SENSITIVITYandroid.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_RAW
עובר: השונות גדלה בכל צילום.

איור 93. test_raw_sensitivity_variance.
test_yuv_plus_jpeg
בדיקות של צילום פריים בודד כפלט YUV וגם כפלט JPEG. משתמש בבקשה ידנית עם מיפוי גוונים ליניארי כדי ש-YUV ו-JPEG ייראו אותו הדבר כשהם מומרים על ידי המודול image_processing_utils.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODEandroid.graphics.ImageFormat#JPEG
עבר: תמונות YUV ו-JPEG דומות, וההבדל ביניהן הוא פחות מ-1% RMS (ערך של אות).

איור 94. test_yuv_plus_jpeg בפורמט JPEG.

איור 95. test_yuv_plus_jpeg בפורמט YUV.
test_yuv_plus_raw
הבדיקה מצלמת פריים בודד כפלט גולמי (גולמי של 10 ביט ו-12 ביט) וכפלט YUV, אם יש תמיכה. הבדיקה משתמשת בבקשה ידנית עם מיפוי גוונים לינארי, כך שהתמונות בפורמט RAW ובפורמט YUV אמורות להיות זהות. השוואה בין ערכי ה-RGB של 10% מהפיקסלים במרכז התמונה. יומניםandroid.shading.mode.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_RAWandroid.hardware.camera2.CaptureResult#STATISTICS_LENS_SHADING_CORRECTION_MAPandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_MODEandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_GAINSandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_TRANSFORMandroid.hardware.camera2.CaptureRequest#CONTROL_AWB_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_MODEandroid.hardware.camera2.CaptureRequest#SHADING_MODEandroid.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODEandroid.graphics.ImageFormat#RAW10android.graphics.ImageFormat#RAW12
עבר: תמונות YUV ותמונות RAW דומות, וההפרש ביניהן קטן מ-3.5% RMS (ערך שורש ממוצע הריבועים של אות).

איור 96. test_yuv_plus_raw_shading=1_raw.jpg.

איור 97. test_yuv_plus_raw_shading=1_yuv.jpg.
test_sensitivity_priority
בדיקות CONTROL_AE_PRIORITY_MODE_SENSOR_SENSITIVITY_PRIORITY
בהגדרות ISO שונות כדי לאשר את הקשר בין ISO גבוה יותר
לרמות רעש מוגברות.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#CONTROL_AE_PRIORITY_MODE_SENSOR_SENSITIVITY_PRIORITYandroid.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureResult#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureRequest#CONTROL_AE_PRIORITY_MODEandroid.hardware.camera2.CaptureResult#CONTROL_AE_PRIORITY_MODEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureResult#CONTROL_AE_MODEandroid.hardware.camera2.CameraMetadata#CONTROL_AE_MODE_ONandroid.hardware.camera2.CameraCharacteristics#CONTROL_AE_AVAILABLE_PRIORITY_MODES
עובר: ערך ISO גבוה יותר גורם לרמות רעש גבוהות יותר.
קריטריונים לדילוג על בדיקות
המערכת מדלגת על הבדיקה test_sensitivity_priority.py אם מתקיים אחד מהתנאים הבאים:
- רמת ה-API הראשונה של המכשיר (
first_api_level) היא 35 או פחות. - המכשיר לא מפרסם את
CONTROL_AE_PRIORITY_MODE_SENSOR_SENSITIVITY_PRIORITYב-CONTROL_AE_AVAILABLE_PRIORITY_MODES.
test_exposure_time_priority
בדיקות של CONTROL_AE_PRIORITY_MODE_SENSOR_EXPOSURE_TIME_PRIORITY בזמני חשיפה שונים, כדי לבדוק אם הבהירות יציבה בטווח שבו ה-ISO יכול לפצות.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#CONTROL_AE_PRIORITY_MODE_SENSOR_EXPOSURE_TIME_PRIORITYandroid.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureResult#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_PRIORITY_MODEandroid.hardware.camera2.CaptureResult#CONTROL_AE_PRIORITY_MODEandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_SENSITIVITY_RANGEandroid.hardware.camera2.CaptureResult#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureResult#CONTROL_AE_MODEandroid.hardware.camera2.CameraMetadata#CONTROL_AE_MODE_ONandroid.hardware.camera2.CameraCharacteristics#CONTROL_AE_AVAILABLE_PRIORITY_MODES
עובר: הבהירות יציבה (בטווח הטולרנטיות) בכל זמני החשיפה אם ה-ISO נמצא בטווח הפיצוי שלו.
קריטריונים לדילוג על בדיקות
המערכת מדלגת על הבדיקה test_exposure_time_priority אם מתקיים אחד מהתנאים הבאים:
- רמת ה-API הראשונה של המכשיר (
first_api_level) היא 35 או פחות. - המכשיר לא מפרסם את
CONTROL_AE_PRIORITY_MODE_SENSOR_EXPOSURE_TIME_PRIORITYב-CONTROL_AE_AVAILABLE_PRIORITY_MODES.
scene2_a
בתמונה scene2_a יש שלושה פרצופים עם רקע אפור ובגדים נייטרליים. הפנים נבחרו כדי להציג מגוון רחב של גווני עור. כדי שאיתור הפנים יפעל בצורה אופטימלית, התרשים צריך להיות בכיוון הנכון.

איור 98. דוגמה ל-scene2_a.
test_autoframing
בדיקת ההתנהגות של ההתמקדות האוטומטית על אנשים במצלמה. מבצעת זום גדול כך שאף אחד מהפנים בסצנה לא גלוי, מפעילה את מצב ההתמקדות האוטומטית על ידי הגדרת AUTOFRAMING ב-CaptureRequest ל-True, ובודקת אם אפשר לזהות את כל הפנים בסצנה המקורית כשהמצב מתכנס (כלומר, כש-AUTOFRAMING_STATE ב-CaptureResult מוגדר ל-AUTOFRAMING_STATE_CONVERGED).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AUTOFRAMING_AVAILABLEandroid.hardware.camera2.CaptureRequest#CONTROL_AUTOFRAMINGandroid.hardware.camera2.CaptureResult#CONTROL_AUTOFRAMINGandroid.hardware.camera2.CaptureResult#CONTROL_AUTOFRAMING_STATE
עובר: כל שלושת הפנים זוהו.
test_display_p3
בודק את הצילום ב-Display P3 בפורמט JPEG באמצעות ה-API של ColorSpaceProfiles. הבדיקה מוודאת שבכותרת של קובץ ה-JPEG שצולם יש פרופיל ICC מתאים, ושהתמונה מכילה צבעים מחוץ לסולם הצבעים של sRGB.
ממשקי ה-API שנבדקו:
android.hardware.camera2.params.ColorSpaceProfilesandroid.hardware.camera2.params.SessionConfiguration#setColorSpace
עובר: קובץ ה-JPEG מכיל פרופיל ICC של Display P3 וצבעים מחוץ לסולם sRGB.
test_effects
הבדיקה מצלמת פריים לאפקטים נתמכים של המצלמה ובודקת אם הם נוצרים בצורה תקינה. הבדיקה בודקת רק את האפקטים OFF ו-MONO, אבל שומרת תמונות לכל האפקטים הנתמכים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AVAILABLE_EFFECTSandroid.hardware.camera2.CaptureRequest#CONTROL_EFFECT_MODE
מעבר: צילום תמונה של הסצנה עם אפקטים OFF ותמונה מונוכרומטית עם אפקטים שמוגדרים ל-MONO.

איור 99. test_effects_MONO.
test_exposure_keys_consistent
הבדיקה הזו משווה בין הבהירות הממוצעת של צילום עם חשיפה אוטומטית לבין צילום בלי חשיפה אוטומטית, שבו הפרמטרים של החשיפה (רגישות, זמן חשיפה, משך פריים, הגברת רגישות לאחר צילום בפורמט RAW) מוחלים באופן ידני ומתקבלים ב-CaptureResult של הצילום עם החשיפה האוטומטית.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureRequest#SENSOR_FRAME_DURATIONandroid.hardware.camera2.CaptureRequest#CONTROL_POST_RAW_SENSITIVITY_BOOSTandroid.hardware.camera2.CaptureResult#SENSOR_SENSITIVITYandroid.hardware.camera2.CaptureResult#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureResult#SENSOR_FRAME_DURATIONandroid.hardware.camera2.CaptureResult#CONTROL_POST_RAW_SENSITIVITY_BOOST
עובר: ההבדל היחסי בבהירות בין שני הצילומים קטן מ-4%.
test_format_combos
בודק שילובים שונים של פורמטים של פלט.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_STREAM_CONFIGURATION_MAPandroid.hardware.camera2.params.StreamConfigurationMap#getOutputSizes()android.hardware.camera2.CameraCaptureSession#captureBurst()
עבר: כל השילובים צולמו בהצלחה.
test_num_faces
בדיקת זיהוי הפנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
עובר: נמצאו שלוש פנים.

איור 100. דוגמה 1 למצב איתור פנים test_num_faces.
test_reprocess_uv_swap
בדיקה שעיבוד מחדש של YUV לא מחליף בין מישורי U ו-V. כדי לזהות את זה, המערכת מחשבת את סכום ההפרשים המוחלטים (SAD) בין התמונה שעברה עיבוד מחדש לבין תמונה שלא עברה עיבוד מחדש. אם החלפת מישורי הפלט U ו-V של תוצאות הצילום שעובדו מחדש גורמת לעלייה ב-SAD, ההנחה היא שלפלט יש את מישורי ה-U וה-V הנכונים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraDevice#createCaptureSessionandroid.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_YUV_REPROCESSINGandroid.hardware.camera2.CaptureRequest#EDGE_MODEandroid.hardware.camera2.CaptureResult#NOISE_REDUCTION_MODE
תקין: מישורי ה-U וה-V לא הוחלפו.

איור 101. דוגמה ל-test_reprocess_uv_swap.
scene2_b
בתמונה scene2_b יש שלושה פרצופים עם רקע אפור ובגדים נייטרליים. הפנים נבחרו כדי להציג מגוון רחב של גווני עור. כדי שאיתור הפנים יפעל בצורה אופטימלית, התרשים צריך להיות בכיוון הנכון.
test_preview_num_faces
בדיקת זיהוי הפנים בתצוגה המקדימה עם מגוון רחב יותר של גווני עור בסצנות עם פנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
עובר: נמצאו שלוש קבוצות פנים עם נקודות ציון בתיבות התוחמות של הפנים.
איור 102. דוגמה 1 למצב זיהוי פנים test_num_faces.
test_yuv_jpeg_capture_sameness
צילום שתי תמונות בפורמטים הנפוצים הגדולים ביותר של YUV ו-JPEG, עם אותו יחס גובה-רוחב כמו של פורמט ה-JPEG הגדול ביותר, ברזולוציה של עד 1920x1440.
מגדירה את jpeg.quality ל-100 ומתעדת בקשה לשני משטחים. הוא ממיר את שתי התמונות למערכי RGB ומחשב את ההפרש התלת-ממדי של שורש ממוצע הריבועים (RMS) בין שתי התמונות.
בנוסף, הבדיקה הזו מוודאת שפלט ה-YUV של כל תרחישי השימוש בסטרימינג שנתמכים דומה באופן סביר ל-YUV עם תרחיש השימוש STILL_CAPTURE.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.hardware.camera2.CaptureRequest#JPEG_QUALITYandroid.graphics.ImageFormat#JPEG
עובר: ההבדל בין תמונות YUV ו-JPEG בתרחיש לדוגמה STILL_CAPTURE הוא פחות מ-3% RMS (ערך ממוצע ריבועי של אות). ההבדל בין תמונות YUV בכל התרחישים לדוגמה הנתמכים לבין תמונות YUV בתרחיש לדוגמה STILL_CAPTURE הוא פחות מ-4% CIELAB.
scene2_c
test_num_faces
בדיקת זיהוי הפנים עם מגוון רחב יותר של גווני עור בסצנות עם פנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
עובר: נמצאו שלוש פנים.

איור 103. דוגמה למצב איתור פנים test_num_faces.
test_jpeg_capture_perf_class
בדיקת זמן האחזור של צילום JPEG עבור רמת הביצועים S, כפי שמצוין בסעיף 2.2.7.2 "מצלמה" ב-CDD.
עובר: זמן האחזור של צילום JPEG ב-camera2 חייב להיות פחות מ-1,000 אלפיות השנייה ברזולוציה של 1080p, כפי שנמדד על ידי PerformanceTest של מצלמת CTS בתנאי תאורה של ITS (3000K) בשתי המצלמות הראשיות.
test_camera_launch_perf_class
בדיקת זמן האחזור של הפעלת המצלמה עבור מחלקת הביצועים S, כפי שצוין בסעיף 2.2.7.2 "מצלמה" ב-CDD.
עובר: זמן האחזור של הפעלת camera2 (פתיחת המצלמה עד לפריים הראשון של התצוגה המקדימה) חייב להיות פחות מ-600 אלפיות השנייה, כפי שנמדד על ידי PerformanceTest של מצלמת CTS בתנאי תאורה של ITS (3000K) בשתי המצלמות הראשיות.
test_default_camera_hdr
בדיקות שמוודאות שצילום ברירת המחדל של המצלמה הוא Ultra HDR לביצועים ברמה 15, כפי שמצוין בסעיף 2.2.7.2 מצלמה ב-CDD.
עובר: חבילת המצלמה שמוגדרת כברירת מחדל חייבת לצלם ב-Ultra HDR במכשיר ברמת ביצועים 15.
scene2_d
test_preview_num_faces
בדיקת זיהוי הפנים בתצוגה המקדימה עם מגוון רחב יותר של גווני עור בסצנות עם פנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
עובר: המערכת מוצאת שלושה פרצופים עם נקודות ציון בתיבות התוחמות של הפנים.
scene2_e
test_continuous_picture
50 פריימים ברזולוציית VGA נלכדים עם ההגדרה הראשונה של בקשת הלכידה
android.control.afMode = 4 (CONTINUOUS_PICTURE).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AF_MODEandroid.hardware.camera2.CaptureResult#CONTROL_AE_STATEandroid.hardware.camera2.CaptureResult#CONTROL_AF_STATEandroid.hardware.camera2.CaptureResult#CONTROL_AWB_STATE
עובר: מערכת 3A מתייצבת עד לסיום הצילום של 50 פריימים.
test_num_faces
בדיקת זיהוי הפנים עם מגוון רחב יותר של גווני עור בסצנות עם פנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
הצלחה: המערכת מזהה 3 פנים.
scene2_f
בתמונה scene2_f יש שלושה פרצופים עם רקע לבן ובגדים לבנים. הפנים כוללות מגוון רחב של גווני עור וניגודיות גבוהה עם הרקע.

איור 104. דוגמה ל-scene2_f.
test_preview_num_faces
בדיקת זיהוי הפנים עם מגוון רחב יותר של גווני עור בסצנות עם פנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
עובר: נמצאו שלוש קבוצות פנים עם נקודות ציון בתיבות התוחמות של הפנים.

איור 105. דוגמה ל-test_num_faces_fd_mode_1.
scene2_g
בתמונה של scene2_g יש שלושה פרצופים בפרופיל על רקע לבן ובגדים לבנים.
לפנים יש מגוון רחב של גווני עור וניגודיות גבוהה עם הרקע.

איור 106. דוגמה ל-scene2_g.
test_preview_num_faces
בדיקת זיהוי הפנים עם מגוון רחב יותר של גווני עור בסצנות עם פנים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#STATISTICS_FACESandroid.hardware.camera2.CaptureResult#STATISTICS_FACE_DETECT_MODE
עובר: נמצאו שלוש קבוצות פנים עם נקודות ציון בתיבות התוחמות של הפנים.

איור 107. דוגמה ל-test_preview_num_faces.
scene3
ב-scene3 נעשה שימוש בתרשים ISO12233, וברוב הבדיקות נעשה שימוש בשיטת חילוץ תרשים כדי למצוא את התרשים בסצנה. לכן, ברוב התמונות השמורות אין גבולות כמו בתמונות של סצנות 1, 2 או 4, אלא רק את התרשים. כדי שהכלי למציאת תרשימים יפעל בצורה אופטימלית, התרשים צריך להיות בכיוון הנכון.
ב-Android מגרסה 17 ואילך, scene3 משתמש בסמני ArUco לזיהוי תרשימים.

תרשים 108. תרשים scene3.
test_edge_enhancement
בדיקה שהפרמטר android.edge.mode מיושם בצורה נכונה. מצלמת תמונות ללא עיבוד מחדש לכל מצב קצה ומחזירה את החדות של תמונת הפלט ואת המטא-נתונים של תוצאת הצילום. מעבד בקשת צילום עם מצב קצה, רגישות, זמן חשיפה, מרחק מיקוד ופרמטר של משטח פלט נתונים. ב-Android מגרסה 17 ואילך, משתמשים בסמני ArUco כדי להגדיר את אזור התרשים שמכיל את הקצוות החדים הנדרשים.
עבר: מצב HQ (2) חד יותר ממצב OFF (0). FAST (1) חדה יותר
ממצב OFF. מצב HQ חד יותר ממצב FAST או שווה לו.
ממשקי ה-API שנבדקו:
פרמטרים של המצלמה שמושפעים מההגדרה:
EDGE_MODE

איור 109. דוגמה ל-test_edge_enhancement edge=0.

איור 110. דוגמה ל-test_edge_enhancement edge=1 (מצב מהיר).

איור 111. דוגמה ל-test_edge_enhancement edge=2 (מצב איכות גבוהה).
test_flip_mirror
בדיקה אם התמונה מכוונת כראוי בהתאם לסעיף 7.5.2 מצלמה קדמית ב-CDD. ב-Android מגרסה 17 ואילך, משתמשים בסמני ArUco כדי לאמת את הנוכחות והכיוון של התרשים. אפשר לזהות תמונות שהפכו אותן, שיקפו אותן או סובבו אותן לפי תכונת היהלום ליד המרכז.
עבר: כל הסמנים זוהו וסודרו בצורה נכונה. התמונה לא הפוכה, לא מוצגת בראי ולא מסובבת.

איור 112. דוגמה לתיקון סצנה של test_flip_mirror.
test_imu_drift
הבדיקה בודקת אם ליחידת המדידה האינרציאלית (IMU) יש פלט יציב למשך 30 שניות בזמן שהמכשיר נייח ומצלם תצוגה מקדימה באיכות גבוהה.
ממשקי ה-API שנבדקו:
android.hardware.Sensorandroid.hardware.SensorEventandroid.hardware.Sensor#TYPE_GYROSCOPEandroid.hardware.Sensor#TYPE_ROTATION_VECTOR
כרטיס:
- הסטייה של הג'ירוסקופ קטנה מ-0.01 רדיאן במהלך הבדיקה.
- השונות של קריאת הג'ירוסקופ קטנה מ-1E-7 rad2/s2/Hz במהלך הבדיקה.
- הסטייה של וקטור הסיבוב קטנה מ-0.01 rad במהלך הבדיקה.
- (עדיין לא חובה) הסחיפה של הג'ירוסקופ היא פחות ממעלה אחת לשנייה.

איור 113. דוגמה לסחיפה של גירוסקופ ב-test_imu_drift.

איור 114. דוגמה לסחיפה של וקטור הסיבוב ב-test_imu_drift.
test_landscape_to_portrait
הבדיקה בודקת אם ההחלפה בין מצב לרוחב למצב לאורך פועלת כמו שצריך בחיישנים שמוגדרים למצב לרוחב.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_ROTATE_AND_CROP_MODESandroid.hardware.camera2.CameraCharacteristics#SENSOR_ORIENTATIONandroid.hardware.camera2.CameraManager#getCameraCharacteristics
עובר: הבדיקה מאתרת תרשים עם הסיבוב הצפוי (0 מעלות כשההגדרה "שינוי כיוון המסך לרוחב" מושבתת, 90 מעלות כשהיא מופעלת).

איור 115. דוגמה ל-test_landscape_to_portrait.
test_lens_movement_reporting
בדיקה אם דגל תנועת העדשה מדווח כראוי. מצלמת רצף של 24 תמונות, כאשר 12 הפריימים הראשונים הם במרחק המיקוד האופטימלי (כפי שנמצא על ידי 3A) ו-12 הפריימים האחרונים הם במרחק המיקוד המינימלי. בסביבות פריים 12, העדשה זזה וגורמת לירידה בחדות. החדות מתייצבת בסופו של דבר כשהעדשה מגיעה למיקום הסופי.
דגל תנועת העדשה צריך להיות מופעל בכל הפריימים שבהם החדות היא חדות ביניים, בפריימים הראשונים שבהם העדשה נייחת במרחק המוקד האופטימלי, ובפריימים האחרונים שבהם העדשה נייחת במרחק המוקד המינימלי. הפריים המדויק שבו העדשה זזה לא חשוב: מה שחשוב הוא שדגל התנועה יופעל כשהעדשה זזה.
ב-Android מגרסה 17 ואילך, הבדיקה הזו משתמשת בסמני ArUco כדי להגדיר את אזור התרשים שמכיל את הקצוות החדים הנדרשים. השיטה הזו מאפשרת זיהוי יציב של מצלמות, החל ממצלמות עם עדשה רחבה במיוחד (UW) ועד למצלמות טלפוטו.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#LENS_INFO_MINIMUM_FOCUS_DISTANCEandroid.hardware.camera2.CaptureResult#LENS_STATEandroid.hardware.camera2.CaptureResult#LENS_FOCUS_DISTANCEandroid.hardware.camera2.CaptureResult#SENSOR_TIMESTAMPandroid.hardware.camera2.CaptureRequest#LENS_FOCUS_DISTANCE
עבר: דגל תנועת העדשה הוא True בפריים עם שינוי בחדות.
מנגנוני כשל:
-
lens_moving: True(android.hardware.camera2.CaptureResult#LENS_STATE= 1) ב-test_log.DEBUGמופעל רק בפריימים שבהם החדות לא משתנה. - בפריימים עם
lens_moving: False(android.hardware.camera2.CaptureResult#LENS_STATE= 0) ב-test_log.DEBUGיש הבדל בחדות בהשוואה לפריימים הראשונים במרחק המוקד האופטימלי או לפריימים האחרונים במרחק המיקוד המינימלי.
test_reprocess_edge_enhancement
בדיקה אם שיטות העיבוד מחדש הנתמכות לשיפור הקצוות פועלות כמו שצריך. עיבוד של בקשת צילום עם מצב קצה נתון לעיבוד מחדש, והשוואה בין מצבים שונים לצילום עם מצבי קצה מושבתים לעיבוד מחדש.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#EDGE_MODEandroid.hardware.camera2.CaptureRequest#REPROCESS_EFFECTIVE_EXPOSURE_FACTOR
עבר: החדות של מצבי הקצוות השונים נכונה. HQ (מצב 2) חד יותר מ-OFF (מצב 0), והשיפור בין המצבים השונים דומה.

איור 116. דוגמה לתרשים של test_reprocess_edge_enhancement.
scene4
הסמל scene4 מורכב מעיגול שחור על רקע לבן בתוך ריבוע.
הבדיקות ב-scene4 יכולות להיות רגישות ליישור, לכן החל מ-Android 15, אפשר להשתמש ב-check_alignment.py בספריית הכלים כדי להפעיל בדיקה של יישור ה-DUT והתרשים.

איור 117. דוגמה ל-scene4.
test_30_60fps_preview_fov_match
בדיקה שמוודאת שלסרטונים בתצוגה מקדימה של 30 FPS ו-60 FPS יש אותו שדה ראייה. בבדיקה מצולמים שני סרטונים, אחד בקצב של 30 FPS והשני בקצב של 60 FPS. המערכת בוחרת פריים מייצג מכל סרטון ומנתחת אותו כדי לוודא שהשינויים בשדה הראייה בשני הסרטונים עומדים במפרט. הבדיקה מוודאת שיחס הגובה-רוחב של העיגול נשאר קבוע, שמרכז העיגול נשאר יציב ושרדיוס העיגול נשאר קבוע.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AE_TARGET_FPS_RANGEandroid.hardware.camera2.CaptureRequest#SENSOR_FRAME_DURATIONandroid.hardware.camera2.CaptureRequest#SENSOR_EXPOSURE_TIMEandroid.hardware.camera2.CaptureResult#LENS_DISTORTIONandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTHandroid.hardware.camera2.CaptureResult#LENS_INTRINSIC_CALIBRATION
עבר: התמונות לא נמתחות, ההבדל בין מרכזי התמונות לא עולה על 3%, והשינוי המקסימלי ביחס הגובה-רוחב בין סרטונים של 30 FPS ל-60 FPS לא עולה על 7.5%
מנגנוני כשל:
- העיגול בסרטון של 30 פריימים לשנייה שונה באופן משמעותי בגודל שלו מהעיגול בסרטון של 60 פריימים לשנייה.
- העיגול בתמונה שצולמה מעוות בגלל צינור עיבוד הנתונים.
- העיגול בתמונה שצולמה נחתך בגלל בקשה לצילום ביחס גובה-רוחב קיצוני, שמקטינה את הגובה או הרוחב של התמונה.
- העיגול בתמונה שצולמה כולל השתקפות במרכז ולא נראה מלא לגמרי.
test_aspect_ratio_and_crop
בודק אם התמונות מעוותות או חתוכות באופן לא צפוי בצינור עיבוד הנתונים של התמונות. מצלמת תמונות של מעגל בכל הפורמטים. מוודאים שהעיגול לא מעוות, שהוא לא זז ממרכז התמונה ושהגודל שלו לא משתנה באופן שגוי ביחסי גובה-רוחב או ברזולוציות שונות.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#LENS_DISTORTIONandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTHandroid.hardware.camera2.CaptureResult#LENS_INTRINSIC_CALIBRATION
עובר: התמונות לא נמתחות, ההבדל בין מרכזי התמונות לא עולה על 3% ושדה הראייה המקסימלי האפשרי נשמר.
מנגנוני כשל:
- המצלמה לא מיושרת עם העיגול שמוצג בטאבלט במרכז הסצנה שצולמה.
- העיגול בתמונה שצולמה מעוות בגלל צינור עיבוד הנתונים.
- התמונה ברזולוציה הנמוכה יותר נחתכת פעמיים בתהליך עיבוד התמונה, וכך נוצר שדה ראייה שונה בין התמונות ברזולוציה הגבוהה והנמוכה.
- העיגול בתמונה שצולמה נחתך בגלל בקשה לצילום ביחס גובה-רוחב קיצוני, שמקטינה את הגובה או הרוחב של התמונה.
- העיגול בתמונה שצולמה כולל השתקפות במרכז ולא נראה מלא לגמרי.
test_multi_camera_alignment
בדיקת הפרמטרים של כיול המצלמה שקשורים למיקום המצלמה במערכות עם כמה מצלמות. באמצעות מצלמות המשנה הפיזיות של המצלמה המרובה, מצלמים תמונה באחת מהמצלמות הפיזיות. מוצאת את מרכז המעגל. מטיל את מרכז המעגל על הקואורדינטות של העולם לכל מצלמה. השוואה בין ההבדלים בין מרכזי המעגלים של המצלמות בקואורדינטות של העולם. הוא ממיר את הקואורדינטות של העולם בחזרה לקואורדינטות של פיקסלים ומשווה אותן למקוריות כבדיקת תקינות. השוואה בין גודלי העיגולים כדי לבדוק אם אורכי המוקד של המצלמות שונים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#getPhysicalCameraIds()android.hardware.camera2.CameraCharacteristics#LENS_DISTORTIONandroid.hardware.camera2.CameraCharacteristics#LENS_INFO_AVAILABLE_FOCAL_LENGTHSandroid.hardware.camera2.CameraCharacteristics#LENS_INTRINSIC_CALIBRATIONandroid.hardware.camera2.CameraCharacteristics#LENS_POSE_ROTATIONandroid.hardware.camera2.CameraCharacteristics#LENS_POSE_TRANSLATIONandroid.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_LOGICAL_MULTI_CAMERAandroid.hardware.camera2.CaptureRequest#SCALER_CROP_REGIONandroid.hardware.camera2.CaptureRequest#DISTORTION_CORRECTION_MODE
עבר: המרכזים והגדלים של העיגולים הם כמו שצפוי בתמונות המוקרנות בהשוואה לתמונות שצולמו, באמצעות נתוני כיול המצלמה ואורכי המוקד.
מנגנוני כשל:
- הערכים
LENS_INTRINSIC_CALIBRATION,LENS_POSE_TRANSLATIONו-LENS_POSE_ROTATIONהם ערכי תכנון ולא נתוני כיול בפועל. - מערכת המצלמה לא מתאימה להגדרת הבדיקה. לדוגמה, בדיקה של מערכת מצלמה רחבה ורחבה במיוחד עם מתקן הבדיקה RFoV. מידע נוסף זמין בשאלה 1 בשאלות הנפוצות בנושא Camera ITS-in-a-box.
test_preview_aspect_ratio_and_crop
בדומה לבדיקה test_aspect_ratio_and_crop לצילום תמונות סטילס, בודקת את הפורמטים הנתמכים של התצוגה המקדימה כדי לוודא שהפריימים של התצוגה המקדימה לא נמתחים או נחתכים באופן לא הולם. מוודאים שיחס הגובה-רוחב של העיגול לא משתנה, שהעיגול נשאר במרכז המסגרת בתמונות החתוכות, ושהגודל של העיגול לא משתנה בפורמט קבוע או ברזולוציות שונות (בדיקת FoV).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureResult#LENS_DISTORTIONandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTHandroid.hardware.camera2.CaptureResult#LENS_INTRINSIC_CALIBRATIONandroid.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.media.MediaRecorderandroid.media.CamcorderProfile
עובר: התמונות לא נמתחות, ההבדל בין מרכזי התמונות לא עולה על 3% ונשמר שדה הראייה המקסימלי האפשרי.
test_preview_stabilization_fov
בודק את הגדלים הנתמכים של התצוגה המקדימה כדי לוודא ששדה הראייה נחתך כמו שצריך. הבדיקה מצלמת שני סרטונים, אחד עם ייצוב תצוגה מקדימה ON, והשני עם ייצוב תצוגה מקדימה OFF. המערכת בוחרת פריים מייצג מכל סרטון ומנתחת אותו כדי לוודא שהשינויים בשדה הראייה בשני הסרטונים עומדים במפרט.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.media.MediaRecorderandroid.media.CamcorderProfile
עובר: יחס הגובה-רוחב של העיגול נשאר קבוע, מיקום מרכז העיגול נשאר יציב וגודל העיגול משתנה ב-20% לכל היותר.
test_video_aspect_ratio_and_crop
מצלמים סרטונים של עיגול בתוך ריבוע בכל הפורמטים של הסרטונים. מחלץ את הפריימים העיקריים ומוודא שיחס הגובה-רוחב של העיגול לא משתנה, שהתמונות החתוכות שומרות על העיגול במרכז, ושגודל העיגול לא משתנה בפורמט קבוע או ברזולוציה שונה (בדיקת FoV).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.hardware.camera2.CaptureResult#LENS_DISTORTIONandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTHandroid.hardware.camera2.CaptureResult#LENS_INTRINSIC_CALIBRATIONandroid.media.MediaRecorderandroid.media.CamcorderProfile
עובר: הפריימים של הסרטון לא נמתחים, מרכז הפריימים לא שונה ביותר מ-3% ושדה הראייה המקסימלי האפשרי נשמר.
scene6
scene6 היא רשת של סמני ArUco שניתנים לזיהוי מובהק.
הבדיקות ב-scene6 יכולות להיות רגישות ליישור, לכן החל מגרסה 15, אפשר להשתמש ב-check_alignment.py בספריית הכלים כדי להפעיל בדיקה של ה-DUT ויישור התרשים.

איור 118. דוגמה ל-scene6.
test_in_sensor_zoom
בדיקת ההתנהגות של תכונת הזום בחיישן של המצלמה, שיוצרת תמונות RAW חתוכות.
כשהתרחיש לדוגמה של הסטרימינג מוגדר לערך CROPPED_RAW, הבדיקה מבצעת שני צילומים בטווח הזום: תמונה גולמית עם שדה ראייה מלא ותמונה גולמית חתוכה. הבדיקה ממירה את התמונות למערכי RGB, מקטינה את התמונה הגולמית החתוכה בגודל מלא לגודל שדווח על ידי SCALER_RAW_CROP_REGION, ומחשבת את ההפרש התלת-ממדי של RMS בין שתי התמונות.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.hardware.camera2.CameraMetadata#SCALER_AVAILABLE_STREAM_USE_CASES_CROPPED_RAWandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#SCALER_RAW_CROP_REGION
עבר: ההפרש ב-RMS התלת-ממדי בין התמונה הגולמית החתוכה שהוקטנה לבין התמונה הגולמית עם שדה הראייה המלא קטן מהסף שהוגדר בבדיקה.
test_zoom
הבדיקה בודקת את התנהגות הזום של המצלמה מעדשת Ultrawide לעדשה רחבה. המכשיר מצלם תמונות בטווח הזום ובודק אם סמני ה-ArUco גדלים כשהמצלמה מתקרבת. הבדיקה גם בודקת אם המיקום של הסמן המרכזי משתנה באופן צפוי בכל צילום. המרחק ממרכז הסמן המרכזי למרכז התמונה יכול להשתנות בקצב קבוע ביחס ליחס הזום עד למעבר פיזי בין מצלמות, או להשתנות באופן מונוטוני לכיוון המיקום של אותו סמן אחרי מעבר פיזי בין מצלמות. לפני הבדיקה, צריך להתקין במכשיר את אפליקציית המצלמה של Jetpack (JCA).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CameraCharacteristics#LENS_INFO_AVAILABLE_FOCAL_LENGTHSandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTH
עובר: הגודל היחסי של סמן ה-ArUco שצולם תואם ליחס הזום המבוקש, כדי לוודא שהמצלמה מבצעת זום בצורה נכונה, והמרחק של הסמן ממרכז התמונה משתנה בהתאם לקריטריונים שצוינו בתיאור הבדיקה.

איור 119. test_zoom כדי למצוא את קווי המתאר של סמן ArUco שהכי קרוב למרכז.
test_low_latency_zoom
בדיקת התנהגות הזום של המצלמה בזמן אחזור נמוך. מצלם תמונות בטווח הזום באמצעות android.control.settingsOverride = 1 (SETTINGS_OVERRIDE_ZOOM), ובודק אם הסמנים בתמונות הפלט תואמים ליחסי הזום במטא-נתונים של הצילום. אותו סשן צילום במצלמה משמש להתכנסות של 3A ולצילום.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AVAILABLE_SETTINGS_OVERRIDESandroid.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CaptureRequest#CONTROL_SETTINGS_OVERRIDEandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#CONTROL_SETTINGS_OVERRIDE
עבר: הגודל היחסי של הסמן שצולם מדויק בהשוואה למטא-נתונים של תוצאת יחס הזום.
test_preview_video_zoom_match
בדיקות שמוודאות שבזמן צילום ושינוי מרחק התצוגה, התצוגה המקדימה של הסרטון והפלט של הסרטון מוצגים ומוקלטים באותו פלט. מחשב את גודל הסמן הקרוב ביותר למרכז ביחסי זום שונים, ובודק אם גודל הסמן גדל ככל שיחס הזום גדל.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CameraCharacteristics#LENS_INFO_AVAILABLE_FOCAL_LENGTHSandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTH
עבר: הגודל היחסי של הסמן שצולם מדויק בהשוואה ליחס הזום המבוקש בסרטון ובתצוגה המקדימה.

איור 120. HD_1280x720_key_frame.png (לפני שינוי מרחק התצוגה).

איור 121. preview_1280x720_key_frame.png (לפני שינוי מרחק התצוגה).

איור 122. HD_1280x720_key_frame.png (אחרי שינוי מרחק התצוגה).

איור 123. preview_1280x720_key_frame.png (אחרי שינוי מרחק התצוגה).
test_preview_zoom
בדיקה שיחס הזום של כל פריים בתצוגה המקדימה תואם למטא-נתונים של הצילום המתאים, מעדשת Ultrawide לעדשה הרחבה. בבדיקה נלקחים פריימים של תצוגה מקדימה בטווח הזום, ונמצא סמן ArUco שהכי קרוב למרכז. לאחר מכן, הבדיקה בודקת אם המיקום של הסמן המרכזי משתנה באופן צפוי בכל צילום. המרחק ממרכז הסמן המרכזי למרכז התמונה יכול להשתנות בקצב קבוע ביחס ליחס הזום עד למעבר פיזי בין מצלמות, או להשתנות באופן מונוטוני לכיוון המיקום של אותו סמן אחרי מעבר פיזי בין מצלמות.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CameraCharacteristics#LENS_INFO_AVAILABLE_FOCAL_LENGTHSandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTH
עבר: הגודל היחסי של סמן ה-ArUco שנבחר מדויק ביחס לשיעור הזום שדווח בתוצאת הצילום המתאימה בכל הפריימים של התצוגה המקדימה. המרחק היחסי של הסמן שנבחר ממרכז התמונה מדויק ליחס הזום שדווח בתוצאת הצילום המתאימה של כל הפריימים בתצוגה המקדימה.
איור 124. תמונות test_preview_zoom שבהן מוצג הסמן שנבחר הכי קרוב למרכז
test_session_characteristics_zoom
בדיקת הטווח של יחס הזום בכל ההגדרות הנתמכות של הסשנים שמפורטות ב-CameraCharacteristics#INFO_SESSION_CONFIGURATION_QUERY_VERSION.
בכל אחת מההגדרות האלה, אם הפונקציה CameraDeviceSetup#isSessionConfigurationSupported מחזירה את הערך true, הבדיקה מוודאת שאפשר להגיע לטווח של יחס הזום שמוחזר על ידי הפונקציה CameraDeviceSetup#getSessionCharacteristics.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#INFO_SESSION_CONFIGURATION_QUERY_VERSIONandroid.hardware.camera2.CameraDevice.CameraDeviceSetup#isSessionConfigurationSupportedandroid.hardware.camera2.CameraDevice.CameraDeviceSetup#getSessionCharacteristics
עובר: אפשר להגיע ליחסי הזום המינימליים והמקסימליים בכל SessionConfiguration נתמך שמופיע ב-CameraCharacteristics#INFO_SESSION_CONFIGURATION_QUERY_VERSION.
scene7
scene7 היא מסגרת מלבנית שמחולקת לארבעה רבעים שווים, שכל אחד מהם ממולא בצבע אחר. במרכז המלבן יש תרשים עם קצה משופע לבדיקת החדות. ארבעה סמני ArUco מיושרים עם ארבע הפינות החיצוניות של המלבן כדי לעזור לקבל קואורדינטות מדויקות של מסגרת המלבן הראשית ביחסי זום שונים.

איור 125. סצנה 7.
test_multi_camera_switch
הבדיקה הזו מוודאת שבמהלך הקלטת תצוגה מקדימה ביחסי זום שונים, המעבר בין עדשות רחבות במיוחד (UW) ועדשות רחבות (W) מניב ערכי RGB דומים.
הבדיקה משתמשת ביחסי זום שונים בטווח שהוגדר מראש כדי לבצע הקלטה של תצוגה מקדימה דינמית ולזהות את הנקודה שבה המצלמה הפיזית משתנה. הנקודה הזו מסמנת את המעבר מעדשת UW לעדשת W.
הפריימים שצולמו בנקודת המעבר ולפניה מנותחים לפי חשיפה אוטומטית (AE), איזון לבן אוטומטי (AWB) ומיקוד אוטומטי (AF).
בדיקת ה-AE מוודאת שהשינוי בבהירות נמצא בטווח הצפוי גם בתמונות שצולמו בעדשת UW וגם בתמונות שצולמו בעדשת W. בדיקת ה-AWB מוודאת שהיחסים בין אדום-ירוק וכחול-ירוק נמצאים בטווח ערכי הסף של תמונות מעדשות UW ו-W. בבדיקת המיקוד האוטומטי, ערך ההערכה של החדות מחושב על סמך גודל השיפוע הממוצע בין תמונות שצולמו בעדשת UW ובעדשת W.
אם אפקט המוארה מפריע לתוצאות במהלך הבדיקה, השתמשו בטאבלט עם רזולוציה גבוהה יותר מתוך רשימת הטאבלטים שאושרו ל-Camera ITS.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.media.CamcorderProfileandroid.media.MediaRecorder
עבר: כדי לעבור את הבדיקה, צריך לעבור את בדיקות ה-AE וה-AWB. תוצאות הבדיקה של AF משמשות רק למטרות רישום ביומן. אלה הקריטריונים לכל בדיקה:
- בדיקת חשיפה אוטומטית (AE): השינוי בבהירות (ערך Y) בין התמונות של עדשות UW ו-W צריך להיות פחות מ-4% לכל טלאי הצבע אם המכשיר תומך גם ב-
ae_regionsוגם ב-awb_regions. אם רקae_regionsנתמך, רק הערכים של משבצת הצבע האפור צריכים לעמוד בקריטריונים. - בדיקת AWB: ההבדל בין הערכים של אדום-ירוק וכחול-ירוק בתמונות של עדשות UW ו-W צריך להיות פחות מ-3% עבור טלאי הצבע האפור ופחות מ-10% עבור טלאי צבע אחרים, אם המכשיר תומך גם ב-
ae_regionsוגם ב-awb_regions. - בדיקת פוקוס אוטומטי: החדות של התמונה שצולמה בעדשת W צריכה להיות גבוהה יותר מהחדות של התמונה שצולמה בעדשת UW.

איור 126. כתם אפור שצולם בעדשת UW.

איור 127. תמונה של משטח אפור שצולמה בעדשה רחבה.
scene8
scene8 היא מסגרת מלבנית שמחולקת לארבעה אזורים שווים, שבכל אחד מהם יש תמונת דיוקן שצולמה בחשיפה שונה או שנוסף לה גוון צבע שונה (גוון כחול, חשיפה מוגברת, חשיפה מופחתת, גוון צהוב).
ארבעה סמני ArUco מיושרים עם ארבע הפינות החיצוניות של המלבן כדי לקבל קואורדינטות מדויקות של מסגרת המלבן הראשית.

איור 128. דוגמה ל-scene8.
test_ae_awb_regions
בדיקה שערכי ה-RGB וה-luma שונים כשמבצעים הקלטה של תצוגה מקדימה באזורים שונים של AE ו-AWB.
הבדיקה מקליטה תצוגה מקדימה של 8 שניות, ומבצעת מדידת AE ו-AWB בכל רבע למשך 2 שניות. לאחר מכן, הבדיקה מחלצת פריים מההקלטה של התצוגה המקדימה של כל אזור, ומשתמשת בפריימים שחולצו כדי לבצע את בדיקות ה-AE וה-AWB הבאות:
- בדיקת חשיפה אוטומטית: מוודאת שלפריים שמודד את האזור עם החשיפה המופחתת יש ערך בהירות גבוה יותר מ-1% מהפריים שמודד את האזור עם החשיפה המוגברת. כך מוודאים שהתמונות מוארות כשמודדים אזור חשוך.
- בדיקת AWB: מוודאת שהיחס בין אדום לכחול (מערכי ה-RGB הממוצעים של התמונה) בפריים עם אזור המדידה הכחול גבוה ביותר מ-2% מהפריים עם אזור המדידה הצהוב. כך מוודאים שלתמונות יש ערך RGB מאוזן כשמודדים אזור צהוב (חם) או כחול (קר).
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AWB_REGIONSandroid.hardware.camera2.CaptureRequest#CONTROL_AE_REGIONSandroid.hardware.camera2.CameraCharacteristics#CONTROL_MAX_REGIONS_AEandroid.hardware.camera2.CameraCharacteristics#CONTROL_MAX_REGIONS_AWB
עבר: בדיקות ה-AE וה-AWB עברו בהצלחה.

איור 129. מדידת מסגרת של אזור כהה עם חשיפה מוגברת.

איור 130. מדידת פריים של אזור בהיר יותר עם חשיפה מופחתת.
מנגנוני כשל:
כדי שהבדיקה תצליח, חשוב שהמערכת תזהה במדויק את כל ארבעת סמני ה-ArUco. אם הזיהוי הראשוני נכשל, המערכת מנסה לזהות שוב באמצעות גרסה של התמונה בשחור-לבן. התמונה הבאה בגווני אפור מייצגת את שלב העיבוד המשני:

איור 131. סמני ArUco לא מיושרים.
test_color_correction_mode_cct
בדיקות COLOR_CORRECTION_MODE
בטמפרטורות צבע ובגוונים שונים, כדי לאמת שינויים ביחסי RGB
בהשוואה לסצנת הצילום, scene8.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#COLOR_CORRECTION_MODEandroid.hardware.camera2.CaptureResult#COLOR_CORRECTION_MODEandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_COLOR_TEMPERATUREandroid.hardware.camera2.CaptureResult#COLOR_CORRECTION_COLOR_TEMPERATUREandroid.hardware.camera2.CaptureRequest#COLOR_CORRECTION_COLOR_TINTandroid.hardware.camera2.CaptureResult#COLOR_CORRECTION_COLOR_TINTandroid.hardware.camera2.CameraCharacteristics#COLOR_CORRECTION_COLOR_TEMPERATURE_RANGEandroid.hardware.camera2.CameraMetadata#COLOR_CORRECTION_MODE_CCTandroid.hardware.camera2.CameraCharacteristics#COLOR_CORRECTION_AVAILABLE_ABERRATION_MODES
עבר: יחסי ה-RGB מציגים את העליות או הירידות הצפויות ביחס לטמפרטורות הצבע ולגוונים שנבחרו.
קריטריונים לדילוג על בדיקות
המערכת מדלגת על הבדיקה test_color_correction_mode_cct אם מתקיים אחד מהתנאים הבאים:
- רמת ה-API הראשונה של המכשיר (
first_api_level) היא 35 או פחות. - המכשיר לא מפרסם את
COLOR_CORRECTION_MODE_CCTב-COLOR_CORRECTION_AVAILABLE_ABERRATION_MODES.
scene9
scene9 מורכבת מאלפי עיגולים בגדלים ובצבעים אקראיים, כדי ליצור סצנה עם חזרתיות נמוכה מאוד שתאתגר את אלגוריתמי הדחיסה של JPEG.

איור 132. דוגמה ל-scene9.
test_jpeg_high_entropy
בדיקות שמוודאות שדחיסת JPEG של המצלמה פועלת ב-scene9 עם אנטרופיה גבוהה ופקטור איכות JPEG שמוגדר ל-100%. רמת הזום מוגדלת כדי לוודא שהסצנה שמוצגת בטאבלט ממלאת את שדה הראייה של המצלמה.
ממשקי ה-API שנבדקו:
עבר: קובץ JPEG נדחס, נכתב ונקרא בחזרה מהדיסק בצורה תקינה.
test_jpeg_quality
בדיקת איכות הדחיסה של JPEG במצלמה. הוא עובר על איכויות JPEG דרך android.jpeg.quality ומוודא שטבלאות הקוונטיזציה משתנות בצורה נכונה.
ממשקי ה-API שנבדקו:
עובר: מטריצת הקוונטיזציה יורדת ככל שהאיכות עולה. (המטריצה מייצגת את גורם החלוקה).

איור 133. ממוצעי מטריצת DQT של בהירות וצבעוניות במצלמה האחורית של Pixel 4 לעומת איכות JPEG.

איור 134. דוגמה לבדיקה שנכשלה.
scene_extensions
הבדיקות של scene_extensions מיועדות לתוספי מצלמה, וצריך להשתמש בהן ב-Camera ITS-in-a-Box כי הן דורשות שליטה מדויקת בסביבת הבדיקה. בנוסף, צריך לשלוט בכל זליגת אור. יכול להיות שתצטרכו לכסות את מתקן הבדיקה, את המכשיר הנבדק ואת הטאבלט בבד כיסוי, וגם למנוע דליפת אור מהמסך הקדמי של המכשיר הנבדק.
scene_hdr
הסצנה scene_hdr מורכבת מדיוקן בצד שמאל ומקוד QR עם ניגודיות נמוכה בצד ימין.

איור 135. דוגמה ל-scene_hdr.
test_hdr_extension
בודק את תוסף ה-HDR. הוא מצלם תמונות כשהתוסף מופעל וכשהוא מושבת, ובודק אם התוסף משפר את הזיהוי של קוד ה-QR.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraExtensionCharacteristics#getSupportedExtensionsandroid.hardware.camera2.CameraExtensionSession#capture
עובר: תוסף ה-HDR מפחית את מספר שינויי הניגודיות שנדרשים כדי לזהות את קוד ה-QR, או מפחית את השיפוע בקוד ה-QR.
scene_low_light
הסצנה scene_low_light מורכבת מרשת של ריבועים בגוונים שונים של אפור על רקע שחור, ורשת הריבועים מוקפת בקו מתאר אדום. הריבועים מסודרים בכיוון של עקומת הילברט.

איור 136. דוגמה ל-scene_low_light.
test_night_extension
בודק את התוסף Night. מבצע צילומי מסך כשהתוסף מופעל, ומבצע את הפעולות הבאות:
- מזהה נוכחות של 20 ריבועים
- חישוב הבהירות שמוגבלת על ידי כל ריבוע
- מחשב את ערך הבהירות הממוצע של 6 הריבועים הראשונים לפי כיוון הרשת של עקומת הילברט
- מחשב את ההפרש בערך הבהירות של ריבועים עוקבים (לדוגמה, ריבוע 2 פחות ריבוע 1) עד ריבועים 5 ו-6 (ריבוע 6 פחות ריבוע 5), ומוצא את הממוצע של חמשת ההפרשים שחושבו.
במכשירים עם Android מגרסה 16 ואילך, בקשת הצילום כוללת אזור מדידה שתואם למלבן שתוחם את רשת הריבועים. התוספת הזו משנה את הקריטריונים למעבר הסף.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraExtensionCharacteristics#getSupportedExtensionsandroid.hardware.camera2.CameraExtensionSession#capture
כרטיס:
- במכשירים עם Android מגרסה 16 ואילך, ערך הבהירות הממוצע של 6 הריבועים הראשונים צריך להיות לפחות 80, וההפרש הממוצע בערך הבהירות של ריבועים עוקבים עד ריבועים 5 ו-6 צריך להיות לפחות 18.75.
- במכשירים עם Android בגרסה 15 ומטה, ערך הלומה הממוצע של 6 הריבועים הראשונים חייב להיות לפחות 85, וההפרש הממוצע בערך הלומה של ריבועים עוקבים עד ריבועים 5 ו-6 חייב להיות לפחות 17.
בתרשים הבהירות הבא אפשר לראות איך נראית תוצאת בדיקה תקינה.

איור 137. דוגמה לסצנת לילה בתאורה חלשה שעברה את הבדיקה.
test_low_light_boost_extension
בדיקת מצב החשיפה האוטומטית "הגברת התאורה החלשה". אם Camera2 תומכת במצב AE של שיפור בתאורה חלשה, הבדיקה הזו מתבצעת ב-Camera2. אם יש תמיכה בתוסף למצלמה של מצב לילה והתוסף תומך במצב AE של שיפור בתאורה חלשה, הבדיקה הזו מתבצעת גם בתוסף למצלמה של מצב לילה. הבדיקה הזו מגדירה את מצב החשיפה האוטומטית לשיפור בתאורה חלשה, מצלמת פריים מהתצוגה המקדימה ומבצעת את הפעולות הבאות:
- מזהה נוכחות של 20 קופסאות
- מחשב את הבהירות שמוגבלת על ידי כל תיבה
- מחשב את ערך הבהירות הממוצע של 6 הריבועים הראשונים לפי כיוון הרשת של עקומת הילברט
- מחשב את ההפרש בערך הבהירות של ריבועים עוקבים (לדוגמה, ריבוע 2 פחות ריבוע 1) עד ריבועים 5 ו-6 (ריבוע 6 פחות ריבוע 5), ומוצא את הממוצע של חמשת ההפרשים שחושבו.
במכשירים עם Android מגרסה 16 ואילך, בקשת הצילום כוללת אזור מדידה שתואם למלבן שתוחם את רשת הריבועים. התוספת הזו משנה את הקריטריונים למעבר הסף.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AE_AVAILABLE_MODESandroid.hardware.camera2.CameraMetadata#CONTROL_AE_MODE_ON_LOW_LIGHT_BOOST_BRIGHTNESS_PRIORITYandroid.hardware.camera2.CameraExtensionCharacteristics#getSupportedExtensions
כרטיס:
במכשירים עם Android מגרסה 16 ואילך, ערך הלומה הממוצע של 6 הריבועים הראשונים חייב להיות לפחות 54, וההפרש הממוצע בערך הלומה של ריבועים עוקבים עד ריבועים 5 ו-6 חייב להיות לפחות 17.
במכשירים עם Android בגרסה 15 ומטה, ערך הלומה הממוצע של 6 הריבועים הראשונים חייב להיות לפחות 70, וההפרש הממוצע בערך הלומה של ריבועים עוקבים עד ריבועים 5 ו-6 חייב להיות לפחות 18.
scene_tele
דרישה חשובה לבדיקות scene_tele היא שהמרחק מהתרשים יהיה לפחות המרחק המינימלי למיקוד של עדשת הטלפוטו. מרחק המיקוד המינימלי הזה יכול להשתנות בין מכשירים, לכן צריך להגדיר את המצלמה בהתאם למצלמת הטלפוטו הספציפית.

איור 138. הגדרת scene_tele על סמך מרחק המיקוד של מצלמת הזווית הרחבה ומצלמת הטלפוטו.
מידע נוסף על הגדרת חומרת הבדיקה זמין במאמר הגדרת מתקן הארכה לטלפוטו.
scene6_tele
הסצנה scene6_tele מורכבת מרשת של סמני ArUco על רקע לבן.
אם התמונות שצולמו באמצעות scene6_tele נראות בחשיפת יתר במתקן המודולרי, הסירו את הלוח הקדמי של המתקן המודולרי.
מנתקים את מתקן הבדיקה של WFoV מהתוסף ומסירים את תושבת הטלפון.

איור 139. מנתקים את מתקן הבדיקה של WFoV מהתוסף ומסירים את תושבת הטלפון.

איור 140. מסירים את הלוחית הקדמית.
test_zoom_tele
בדיקת התנהגות הזום של המצלמה מהעדשה הרחבה לעדשת הטלפוטו. הבדיקה הזו זהה לבדיקה test_zoom, אבל בודקת את התנהגות הזום של המצלמה מהעדשה הרחבה לעדשת הטלפוטו.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CameraCharacteristics#LENS_INFO_AVAILABLE_FOCAL_LENGTHSandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTH
עובר: הגודל היחסי של סמן ה-ArUco שצולם תואם ליחס הזום המבוקש, כדי לוודא שהמצלמה מבצעת זום בצורה נכונה, והמרחק של הסמן ממרכז התמונה משתנה בהתאם לקריטריונים שמפורטים בקטע test_zoom.
test_preview_zoom_tele
בדיקת ההתנהגות של זום המצלמה בפריים של התצוגה המקדימה, מהעדשה הרחבה לעדשת הטלפוטו. הבדיקה זהה ל-test_preview_zoom, אבל בודקת את התנהגות הזום של המצלמה בפריימים של התצוגה המקדימה, מהעדשה הרחבה ועד לעדשת הטלפוטו.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CameraCharacteristics#LENS_INFO_AVAILABLE_FOCAL_LENGTHSandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CaptureResult#LENS_FOCAL_LENGTH
עובר: הגודל היחסי של סמן ArUco שצולם מדויק בהשוואה ליחס הזום המבוקש, כדי לוודא שהמצלמה מבצעת זום בצורה נכונה, והמרחק של הסמן ממרכז התמונה משתנה בהתאם לקריטריונים שמפורטים ב-test_preview_zoom.
scene7_tele
scene7_tele זהה ל-scene7, אבל מוגדר לבדיקת עדשת טלפוטו. זו מסגרת מלבנית שמחולקת לארבעה חלקים שווים, כל אחד בצבע אחר. במרכז המלבן יש תרשים עם קצה משופע לבדיקת החדות. ארבעה סמני ArUco מיושרים עם ארבע הפינות החיצוניות של המלבן כדי לעזור לקבל קואורדינטות מדויקות של מסגרת המלבן הראשית ביחסי זום שונים.
test_multi_camera_switch_tele
הבדיקה הזו מוודאת שבמהלך הקלטת תצוגה מקדימה ביחסי זום שונים, המעבר בין העדשה הרחבה (W) לעדשת הטלפוטו (tele) מוביל לערכי RGB דומים.
הבדיקה משתמשת ביחסי זום שונים בטווח שהוגדר מראש כדי לבצע הקלטה של תצוגה מקדימה דינמית ולזהות את הנקודה שבה המצלמה הפיזית משתנה. הנקודה הזו מסמנת את המעבר מהעדשה הרחבה לעדשת הטלפוטו.
הפריימים שצולמו בנקודת המעבר ולפניה מנותחים לצורך חשיפה אוטומטית (AE), איזון לבן אוטומטי (AWB) ומיקוד אוטומטי (AF).
בבדיקת החשיפה האוטומטית מוודאים שהשינוי בבהירות נמצא בטווח הצפוי גם בתמונות שצולמו בעדשה רחבה וגם בתמונות שצולמו בעדשת טלפוטו. בדיקת ה-AWB מוודאת שהיחסים בין אדום-ירוק וכחול-ירוק נמצאים בטווח ערכי הסף של תמונות שצולמו בעדשת W ובעדשת טלפוטו. בבדיקת המיקוד האוטומטי, ערך ההערכה של החדות מחושב על סמך גודל השיפוע הממוצע בין תמונות שצולמו בעדשה רחבה ובעדשת טלפוטו.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.media.CamcorderProfileandroid.media.MediaRecorder
עבר: כדי שהבדיקה תעבור, בדיקות ה-AE, ה-AWB וה-AF צריכות לעבור. אלה הקריטריונים לכל בדיקה:
- בדיקת AE: השינוי בבהירות בין התמונות של עדשת ה-W ועדשת הטלפוטו צריך להיות פחות מ-4%.
- בדיקת AWB: במרחב הצבעים LAB, דלתא C בין אדום-ירוק לכחול-ירוק במצלמה רחבה ובמצלמת טלפוטו לא יכולה לחרוג מ-10.
- בדיקת AF: חדות התמונה של עדשת הטלפוטו צריכה להיות גבוהה יותר מזו של עדשת ה-W.
scene_video
scene_video היא סצנת וידאו שמורכבת מארבעה עיגולים בצבעים שונים שנעים קדימה ואחורה בקצבי פריימים שונים על רקע לבן.
איור 141. דוגמה ל-scene_video.
test_preview_frame_drop
בדיקה שקצב הפריימים המבוקש בתצוגה המקדימה נשמר בסצנה דינמית. הבדיקה הזו פועלת בכל המצלמות שחשופות לאפליקציות של צד שלישי.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AE_AVAILABLE_TARGET_FPS_RANGESandroid.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.hardware.camera2.CaptureResult#CONTROL_AE_TARGET_FPS_RANGEandroid.media.CamcorderProfileandroid.media.MediaRecorder
עבר: קצב הפריימים בתצוגה המקדימה הוא בטווח המקסימלי של קצב הפריימים המבוקש, וההפרש הממוצע בין פריימים עוקבים קטן מהטולרנס היחסי שהוגדר בבדיקה.
סצנות בדיקה מבוססות על sensor_fusion / מתקן Gen2
feature_combination
בדיקות feature_combination מאמתות שהתכונות פועלות כמו שצריך כשמפעילים כמה תכונות של המצלמה בו-זמנית. בבדיקות האלה משתמשים באותה תמונת לוח שחמט שמשמשת בסצנת היתוך החיישנים.
test_feature_combination
הבדיקה בוחנת את כל השילובים של שילובי סטרימינג שונים, מצב ייצוב הווידאו, טווח היעד של FPS, וידאו HDR באיכות 10 ביט ו-Ultra HDR שנתמכים במכשיר המצלמה.
ב-Android מגרסה 16 ואילך, הבדיקה מריצה את כל השילובים של התכונות הנתמכות ומתעדת את התוצאות בקובץ .proto. הצהרות על כשלים מופעלות רק בשילובים של תכונות שבהם isSessionConfigurationSupported מחזירה True.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraDevice.CameraDeviceSetup#isSessionConfigurationSupportedandroid.hardware.camera2.CameraDevice.CameraDeviceSetup#createCaptureRequest
עובר: לכל שילוב של תכונות נתמכות:
- אם התכונה "ייצוב התצוגה המקדימה" מופעלת, התצוגה המקדימה מיוצבת.
- קצב הפריימים של התצוגה המקדימה נמצא בטווח של
AE_TARGET_FPS_RANGEשהוגדר. - מרחב הצבעים של הסטרימינג המוקלט של התצוגה המקדימה תואם למה שהוגדר.
- התמונה שצולמה ב-Ultra HDR כוללת מפת רווח תקינה.
scene_flash
כדי לבצע את הבדיקות של scene_flash, צריך סצנה חשוכה בתיבת ה-sensor fusion.
ב-Android מגרסה 17 ואילך, אפשר לבצע בדיקות scene_flash באמצעות מתקן Gen2.
test_auto_flash
בדיקה שהפלאש האוטומטי מופעל בסצנה חשוכה במצלמה האחורית ובמצלמה הקדמית. במצלמות קדמיות, הפלאש האוטומטי משתמש במסך כדי להאיר את הסצנה, ולא ביחידת פלאש פיזית. הבדיקה מוודאת שהפלאש האוטומטי מופעל על ידי בדיקה שמרכז התמונה של המשבצת בהיר יותר כשהפלאש האוטומטי מופעל. כדי להפעיל את הפלאש האוטומטי, צריך לכבות את האורות במתקן הבדיקה. אפשר לכבות את האורות באופן אוטומטי באמצעות בקר Arduino. כדי שהבדיקה תפעל כמו שצריך, הסביבה צריכה להיות חשוכה לחלוטין. לפני הבדיקה, צריך להתקין במכשיר את אפליקציית המצלמה של Jetpack (JCA). הפלאש האוטומטי במצלמות האחוריות מופעל בהתאם למצב החשיפה האוטומטית (AE), אבל הפלאש האוטומטי במצלמות הקדמיות לא תלוי בחשיפה האוטומטית ומופעל תמיד.
ב-Android מגרסה 17 ואילך, בודק רמות זום שאינן 1-x כדי לוודא שהפונקציונליות תקינה בכל טווחי הזום הנתמכים.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#FLASH_INFO_AVAILABLEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_PRECAPTURE_TRIGGERandroid.hardware.camera2.CaptureResult#CONTROL_AE_STATEandroid.hardware.camera2.CaptureRequest#FLASH_MODE
עובר: מרכז התמונה של המשבצת עם הפלאש האוטומטי בהיר יותר מהתמונה המקורית של הסצנה בכל המצלמות.
test_flash_strength
הבדיקה מוודאת שהשליטה בעוצמת הפלאש במצב SINGLE מוטמעת בצורה נכונה.
הבדיקה מוודאת שאם המכשיר תומך בשליטה בעוצמת הפלאש במהלך השימוש במצלמה במצב SINGLE, עוצמת הפלאש משתנה בהתאם לרמות העוצמה השונות שהתבקשו. מוודאת שהשליטה בעוצמת הפלאש פועלת עם AE_MODES שונים.
לדוגמה, אם מצב החשיפה האוטומטית הוא ON או OFF, רמת עוצמת הפלאש משפיעה על הבהירות, ואם המצב הוא ON_AUTO_FLASH, רמת עוצמת הפלאש לא משפיעה על הבהירות.
כדי לבצע את הבדיקה, צריך לכבות את האורות במתקן הבדיקה. אפשר לכבות את האורות באופן אוטומטי באמצעות בקר Arduino. כדי שהבדיקה תפעל כמו שצריך, הסביבה צריכה להיות חשוכה לחלוטין.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#FLASH_INFO_STRENGTH_DEFAULT_LEVELandroid.hardware.camera2.CameraCharacteristics#FLASH_INFO_STRENGTH_MAXIMUM_LEVELandroid.hardware.camera2.CameraCharacteristics#FLASH_SINGLE_STRENGTH_DEFAULT_LEVELandroid.hardware.camera2.CameraCharacteristics#FLASH_SINGLE_STRENGTH_MAX_LEVEL
כרטיס:
כאשר מצב החשיפה האוטומטית הוא ON או OFF, הבהירות של חלקי התמונה עולה ככל שרמת עוצמת הפלאש עולה ממצב ללא פלאש ל-FLASH_SINGLE_STRENGTH_MAX_LEVEL.
כאשר מצב החשיפה האוטומטית הוא ON_AUTO_FLASH, ההבדל בבהירות של חלקי התמונה נמצא בטווח הסבילות כשרמת עוצמת הפלאש עולה ממצב ללא פלאש ל-FLASH_SINGLE_STRENGTH_MAX_LEVEL.
test_led_snapshot
בדיקה שמוודאת שתמונות המצב של ה-LED לא רוויות או צובעות את התמונה.
בבדיקה הזו מוסיפים בקר תאורה ל-Sensor Fusion Box כדי לשלוט בתאורה. כשהתאורה מוגדרת ל-OFF, הבדיקה מצלמת תמונה כשהמצב AUTO_FLASH מוגדר ל-ON. במהלך הצילום, הבדיקה מריצה רצף לפני הצילום כשהטריגר aePrecapture מוגדר ל-START, ומגדירה את כוונת הצילום ל-Preview כדי לצלם עם פלאש.
בגלל שהתמונה שצולמה כוללת נקודה חמה ייחודית שנוצרה על ידי הפלאש, הבדיקה מחשבת את ממוצע התמונה עם הפלאש של כל התמונה שצולמה, ובודקת אם הערך נמצא בטווח (68, 102). כדי לבדוק אם איזון הלבן בתמונה סביר, הבדיקה מחשבת את היחסים בין אדום לירוק ובין כחול לירוק, ומוודאת שהיחסים הם בין 0.95 ל-1.05.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#FLASH_INFO_AVAILABLEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureRequest#FLASH_MODE
עבר: היחסים בין אדום לירוק ובין כחול לירוק הם בין 0.95 ל-1.05. ממוצע התמונה עם הפלאש נמצא בטווח (68, 102).
test_night_mode_indicator
הבדיקה הזו בודקת את הפונקציונליות של האינדיקטור של מצב לילה, תכונה שמציינת אם המצלמה פועלת בתנאי תאורה חלשה ואם כדאי להשתמש בתוסף למצלמה של מצב לילה לצילום תמונות סטילס. התכונה הזו זמינה רק במכשירים שתומכים בתוספים למצלמה של מצב לילה.
הבדיקה הזו מוודאת שהאינדיקטור של מצב הלילה משקף בצורה נכונה את תנאי התאורה במהלך התצוגה המקדימה של המצלמה. הבדיקה מבצעת את השלבים הבאים:
- אתחול: הבדיקה מאתחלת
ItsSessionומאחזרת את מאפייני המצלמה. הוא גם יוצר חיבור עם בקר התאורה. - תנאים לדילוג: המערכת מדלגת על הבדיקה אם המכשיר לא תומך ברמת ה-API הנדרשת או בתכונה של אינדיקטור מצב לילה.
- סשן של Camera2:
- הבדיקה מתחילה סשן של צילום תצוגה מקדימה באמצעות סשן
Camera2. - האור נדלק ומתבצעת תצוגה מקדימה של פריים.
- הבדיקה מוודאת שהאינדיקטור של מצב הלילה נמצא במצב
OFF. - האור נכבה ומתבצעת צילום של פריים לתצוגה מקדימה.
- הבדיקה מוודאת שאינדיקטור מצב הלילה נמצא במצב
ON.
- הבדיקה מתחילה סשן של צילום תצוגה מקדימה באמצעות סשן
- סשן של תוסף המצלמה:
- הבדיקה חוזרת על אותו תהליך כמו בסשן
Camera2, אבל משתמשת בסשןCameraExtensionעם התוסףEXTENSION_NIGHT.
- הבדיקה חוזרת על אותו תהליך כמו בסשן
- ניקוי: הבדיקה סוגרת את
ItsSessionומשחררת את בקר התאורה.
ממשקי ה-API שנבדקו:
כרטיס:
- כשהאור דולק, האינדיקטור של מצב הלילה צריך להיות במצב
OFF. - כשהאור כבוי, האינדיקטור של מצב הלילה צריך להיות במצב
ON. - ההגדרה חלה על סשנים של
Camera2וגם שלCameraExtension.
test_preview_min_frame_rate
בדיקה שקצב הפריימים בתצוגה המקדימה יורד בצורה נכונה בסצנה חשוכה. כדי שהבדיקה הזו תפעל כמו שצריך, צריך לכבות את האורות במתקן הבדיקה באמצעות הבקר או באופן ידני על ידי מפעיל הבדיקה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_AE_AVAILABLE_TARGET_FPS_RANGESandroid.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.hardware.camera2.CaptureResult#CONTROL_AE_TARGET_FPS_RANGEandroid.media.CamcorderProfileandroid.media.MediaRecorder
עבר: קצב הפריימים של התצוגה המקדימה הוא בטווח המינימלי של קצב הפריימים המבוקש, וההבדל בין הפריימים קטן מהטולרנס המוחלט שהוגדר בבדיקה.
test_torch_strength
הבדיקה מוודאת שהשליטה בעוצמת הפלאש במצב TORCH מוטמעת בצורה נכונה.
הבדיקה מוודאת שאם המכשיר תומך בשליטה בעוצמת הפלאש במהלך השימוש במצלמה במצב TORCH, עוצמת הפנס משתנה בהתאם לרמות העוצמה השונות שמתבקשות. מוודאת שהשליטה בעוצמת הפלאש פועלת עם AE_MODES שונים.
לדוגמה, אם מצב החשיפה האוטומטית הוא ON או OFF, רמת עוצמת הפלאש משפיעה על הבהירות, ואם המצב הוא ON_AUTO_FLASH, רמת עוצמת הפלאש לא משפיעה על הבהירות.
הבדיקה מוודאת שעוצמת הפנס נשארת זהה לאורך כל משך הצילום ברצף, ומדמה סשן של צילום וידאו. כדי לבצע את הבדיקה, צריך לכבות את האורות במתקן הבדיקה. אפשר לכבות את האורות באופן אוטומטי באמצעות בקר Arduino. כדי שהבדיקה תפעל כמו שצריך, הסביבה צריכה להיות חשוכה לחלוטין.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#FLASH_INFO_STRENGTH_DEFAULT_LEVELandroid.hardware.camera2.CameraCharacteristics#FLASH_INFO_STRENGTH_MAXIMUM_LEVELandroid.hardware.camera2.CameraCharacteristics#FLASH_TORCH_STRENGTH_DEFAULT_LEVELandroid.hardware.camera2.CameraCharacteristics#FLASH_TORCH_STRENGTH_MAX_LEVEL
כרטיס:
כשהמצב של החשיפה האוטומטית הוא ON או OFF, הבהירות של אזורי התמונה ברצף הצילומים עולה ככל שעוצמת הפלאש עולה, החל ממצב ללא פלאש ועד FLASH_TORCH_STRENGTH_MAX_LEVEL.
כשהחשיפה האוטומטית מוגדרת למצב ON_AUTO_FLASH, ההבדל בבהירות של חלקי התמונה ברצף הצילום נמצא בטווח הסבילות כשרמת עוצמת הפלאש עולה ממצב ללא פלאש ל-FLASH_TORCH_STRENGTH_MAX_LEVEL.
scene_gen2_chart
ב-Android מגרסה 17 ואילך, scene_gen2_chart משתמש בתרשים הנייר של Gen2.
תרשים הבדיקה הזה מורכב מדוגמיות פנים, קוד QR, טלאים בגווני אפור, כוכב סימנס, תרשים צבעים וריבועים משופעים.
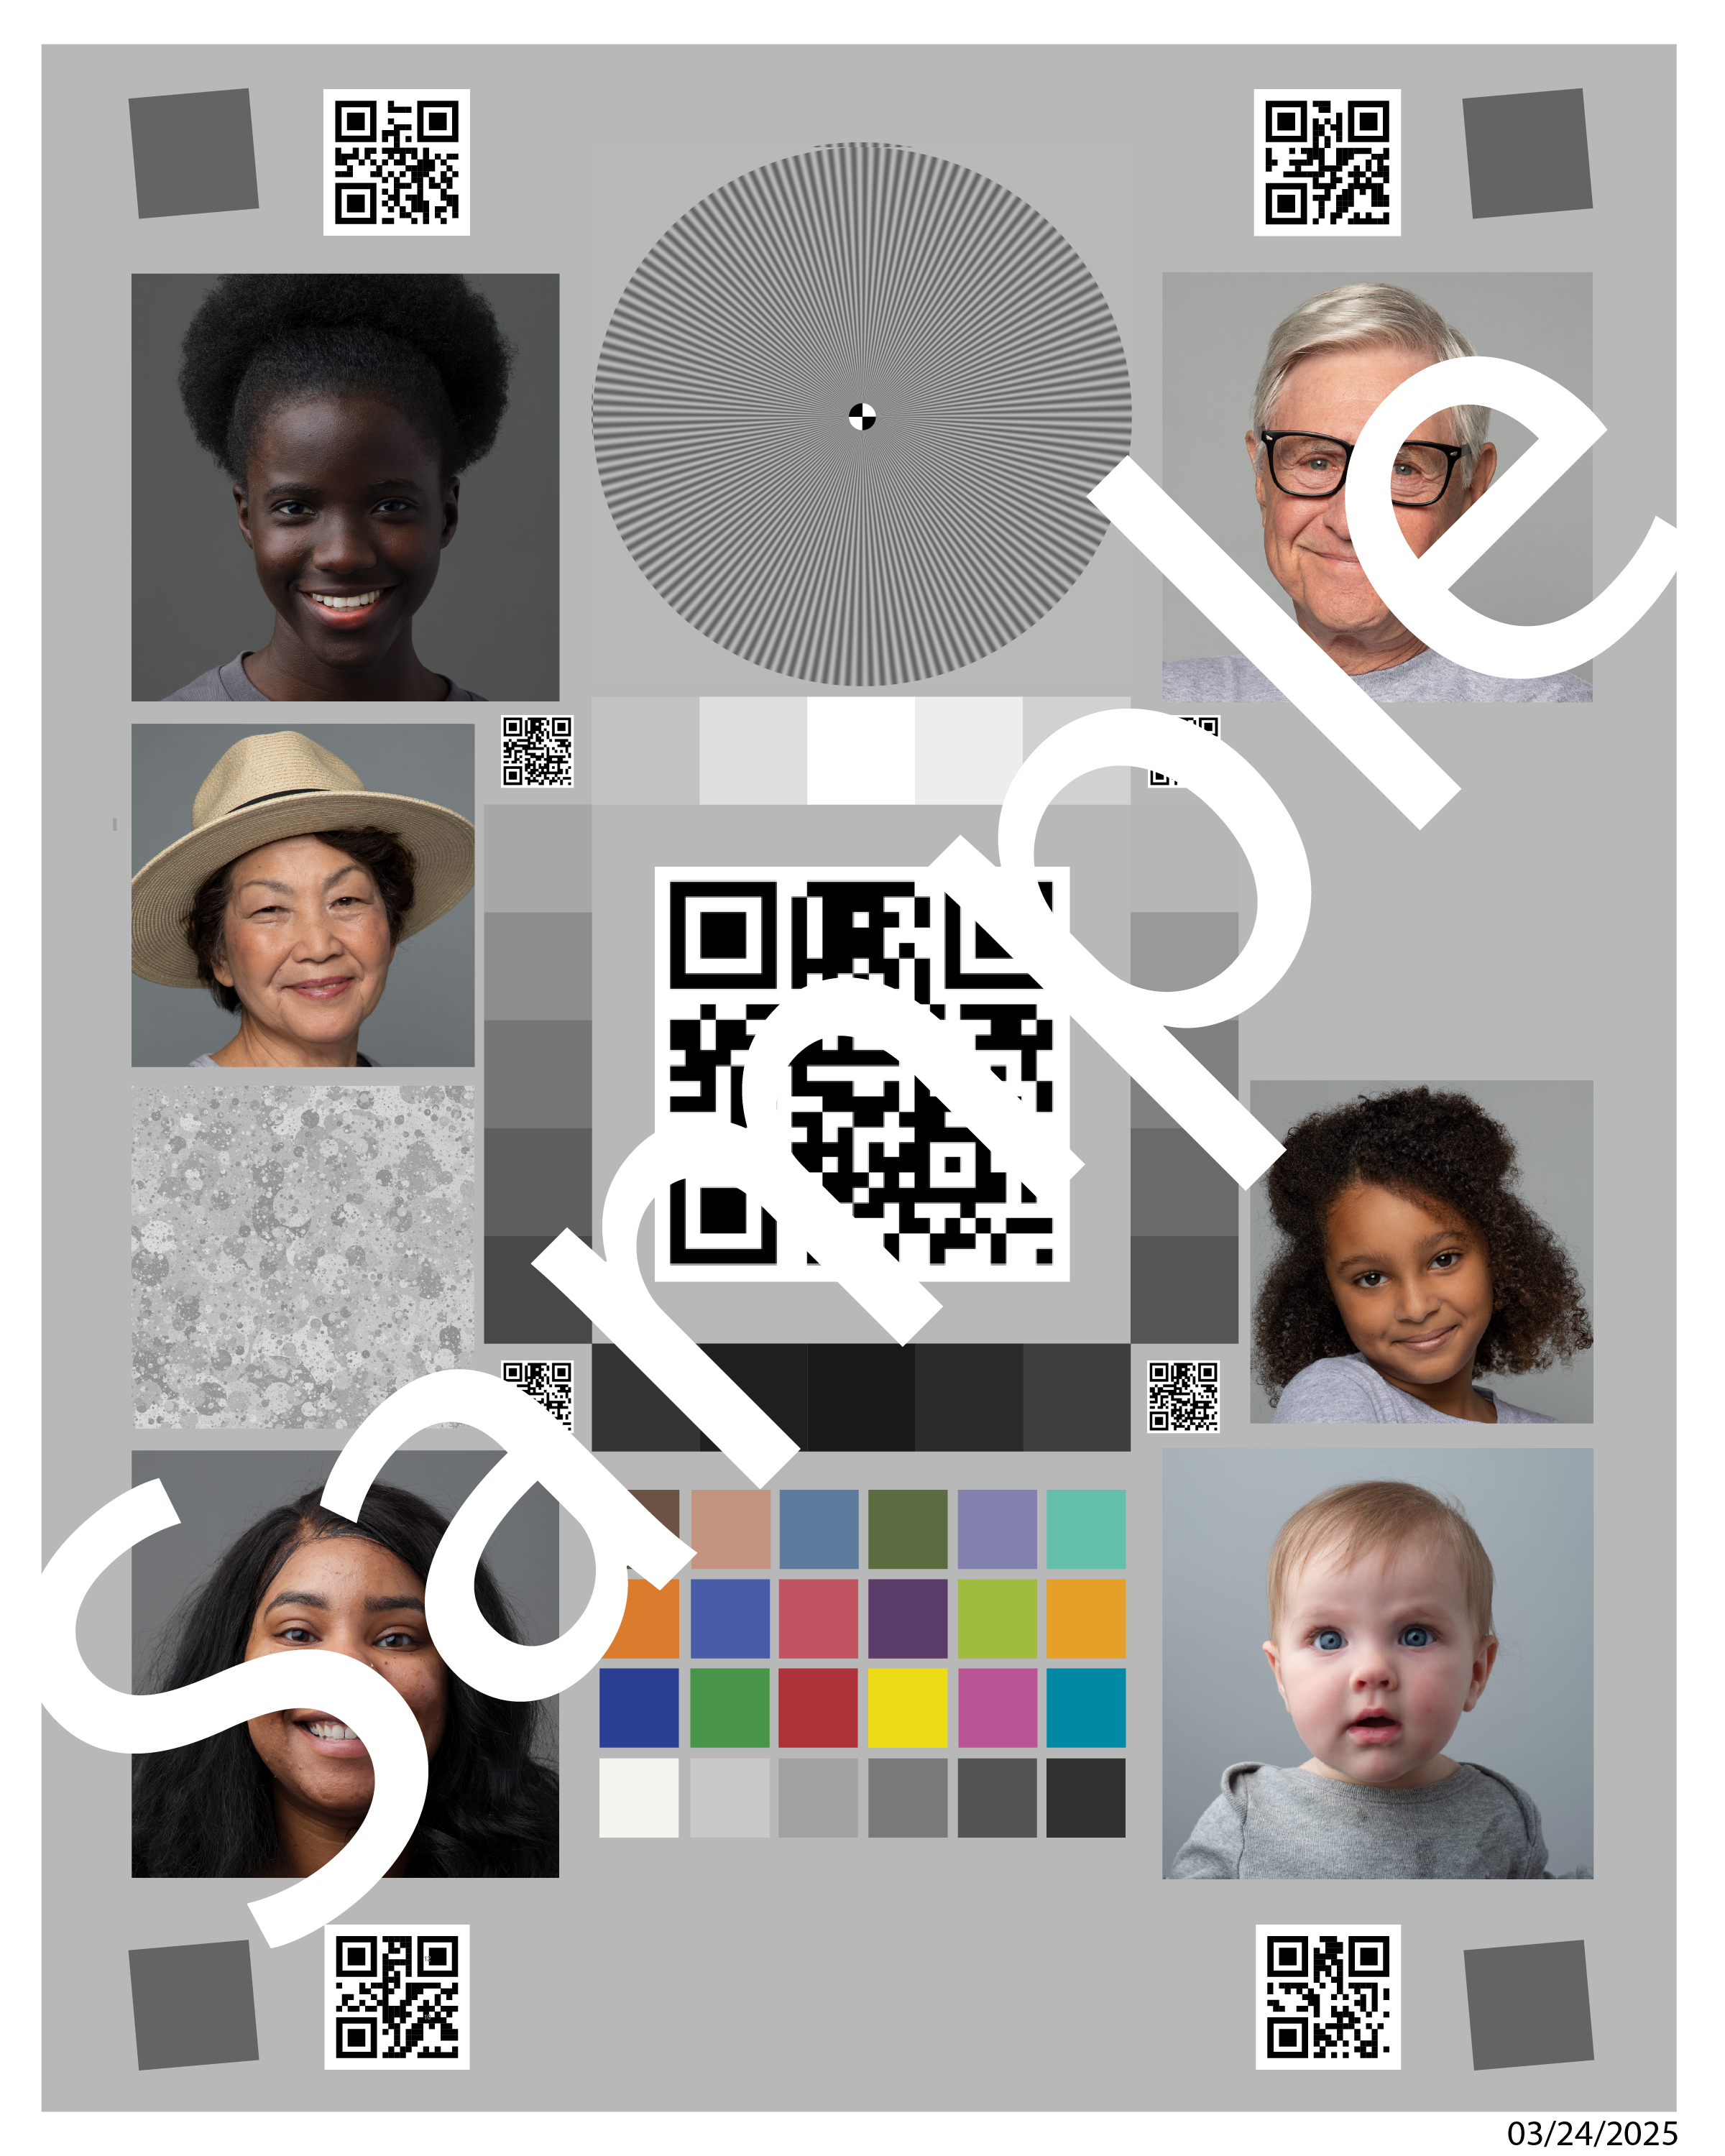
איור 142. דוגמה לתרשים מדור 2.
test_tonemap_sequence
הבדיקה הזו מעריכה את עקומת מיפוי הגוונים שמוגדרת כברירת מחדל במכשיר, בהשוואה לעקומה לינארית ולשתי עקומות אקספוננציאליות (אחת עם נקודות אחידות והשנייה עם נקודות לא אחידות). כדי לעבור את הבדיקה, הבהירות של עקומת ברירת המחדל צריכה להיות גבוהה יותר מהבהירות של העקומות הליניארית והאקספוננציאלית. בנוסף, העקומה הליניארית צריכה להיות בהירה יותר מהעקומות האקספוננציאליות, ולשתי העקומות האקספוננציאליות צריכות להיות רמות בהירות דומות.
הבדיקה גם מאמתת את הדיוק של עקומת ברירת המחדל של המכשיר. כדי לעשות את זה, המערכת מחלצת את עקומת ברירת המחדל, מזינה אותה מחדש ומשווה בין הבהירות של התמונה שנוצרה לבין הבהירות של התמונה המקורית עם עקומת ברירת המחדל.

איור 143. תרשים רצף של מיפוי גוונים לבדיקה.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraMetadata#TONEMAP_MODE_CONTRAST_CURVEandroid.hardware.camera2.CameraMetadata#TONEMAP_MODE_FASTandroid.hardware.camera2.CaptureRequest#TONEMAP_CURVEandroid.hardware.camera2.CaptureRequest#TONEMAP_MODE
עובר: ההבדל בבהירות בין עקומת ברירת המחדל לעקומה הלינארית הוא יותר מ-15%, וההבדל בין שתי העקומות האקספוננציאליות הוא פחות מ-8%.
test_multi_camera_switch
הבדיקה הזו מאמתת את העקביות של הצבע והחשיפה במהלך מעברים של זום דינמי. הבדיקה מוודאת שמעבר בין העדשות Ultrawide (UW) ו-Wide (W) במהלך הקלטת תצוגה מקדימה שומר על ערכי CIELAB כמעט זהים, ומונע שינויים גלויים בחוויית המשתמש.
הבדיקה מבצעת הקלטה של תצוגה מקדימה דינמית בטווח זום מוגדר מראש כדי להפעיל את נקודת המעבר הפיזית של המצלמה, שבה עדשת Ultrawide עוברת לעדשה הרחבה. הבדיקה מזהה את הפריים המדויק שבו מתרחש המעבר בין העדשות. המערכת מתעדת את הפריימים שמופיעים מיד לפני נקודת המעבר הזו ומיד אחריה, ומנתחת אותם כדי לבדוק את היציבות של החשיפה האוטומטית (AE) ושל איזון הלבן האוטומטי (AWB).
בדיקת ה-AE מוודאת שהתנודות בבהירות נשארות בטווח מקובל במהלך המעבר בין העדשות. בדיקת ה-AWB מוודאת שהיחסים בין אדום-ירוק לכחול-ירוק נשארים בטווחים המוגדרים של ניטרליות הצבע.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.media.CamcorderProfileandroid.media.MediaRecorder
עבר: כדי לעבור את הבדיקה, צריך לעבור את הבדיקות הבאות של AE ו-AWB:
- בדיקת AE: השינוי בבהירות (ערך Y) בין התמונות של עדשות ה-UW וה-W חייב להיות פחות מ-4% לכל טלאי הצבע אם המכשיר תומך גם ב-
ae_regionsוגם ב-awb_regions. אם רקae_regionsנתמך, רק הערכים של משבצת הצבע האפור צריכים לעמוד בקריטריונים. - בדיקת AWB: ההבדל בין הערכים של אדום-ירוק וכחול-ירוק בתמונות של עדשות UW ו-W צריך להיות פחות מ-3% עבור טלאי הצבע האפור ופחות מ-10% עבור טלאי צבע אחרים, אם המכשיר תומך גם ב-
ae_regionsוגם ב-awb_regions.

איור 144. כתם אפור שצולם בעדשת UW.

איור 145. תמונה של משטח אפור שצולמה בעדשה רחבה.
scene_ip
ב-Android מגרסה 16 ואילך, סצנה scene_ip מאפשרת לבדוק את השוויון בין התמונות באפליקציית המצלמה שמוגדרת כברירת מחדל לבין אפליקציית המצלמה של Jetpack (JCA), כדי לזהות הבדלים משמעותיים בין התמונות שצולמו. JCA משכפל את הצילומים של אפליקציות של רשתות חברתיות ומספק תמונת בסיס שאפליקציות של רשתות חברתיות מעבדות ומשפרות.
דרישות להגדרת החומרה
כדי להריץ בדיקות של scene_ip, צריך להגדיר את החומרה הבאה:
- הבדיקות מבוצעות ב-ITS-in-a-box של מצלמת Gen2.
- בקרת התאורה ובקרת הסרוו שהן חלק מהמתקן של Gen2 משמשות לבקרת סביבת הבדיקה.
- תרשים של תכונות הבדיקה ממוקם בתוך מתקן Gen2.

איור 146. דוגמה ל-Gen2chart_sample.
קריטריונים לדילוג על בדיקות
המערכת מדלגת על הבדיקות של scene_ip אם מתקיים אחד מהתנאים הבאים:
- רמת ה-API הראשונה של המכשיר (
first_api_level) היא 35 או פחות. - המכשיר הוא לא טלפון עם מצלמה קדמית ואחורית (למשל, טאבלט או טלוויזיה).
test_default_jca_ip
מצלמת את תרשים התכונות לבדיקה בתנאי תאורה מבוקרים באמצעות אפליקציית המצלמה שמוגדרת כברירת מחדל ו-JCA, ומבצעת את הבדיקות הבאות:
FoV: בדיקה אם לאפליקציית המצלמה שמוגדרת כברירת מחדל ולצילומים של JCA יש אותו FoV. הבדיקה הזו משתמשת בתכונה של קוד ה-QR המרכזי שחולץ מתמונת התרשים שצולמה.
בהירות: בדיקה שההבדל בבהירות שנמדד בין אפליקציית המצלמה שמוגדרת כברירת מחדל לבין JCA לא עולה על 10. בבדיקה הזו נעשה שימוש בתיקון הטווח הדינמי למדידת הבהירות.
איזון לבן: בודק שההבדל באיזון הלבן בין אפליקציית המצלמה שמוגדרת כברירת מחדל לבין JCA לא עולה על 4. בבדיקה הזו נעשה שימוש בתיקון הטווח הדינמי למדידת הבהירות.
עיבוד צבע: בדיקה שההבדל בעיבוד הצבע בין אפליקציית המצלמה שמוגדרת כברירת מחדל לבין JCA לא עולה על 6.
עבר: הבדיקה עברה את בדיקות שדה הראייה, הבהירות ואיזון הלבן. ב-Android מגרסה 16, הבדיקה הזו לא חובה (NOT_YET_MANDATED). ב-Android מגרסה 17 ואילך, בדיקות השוויון של שדה הראייה, הבהירות ואיזון הלבן הן חובה. בדיקת עיבוד הצבעים לא נדרשת (NOT_YET_MANDATED) ב-Android 17.
test_jca_jpegr_ip
מוודא שההבדל באיזון הלבן בין תמונת המצב של התצוגה המקדימה של JPEG_R JCA לבין התמונות שצולמו לא עולה על 4.
ממשקי ה-API שנבדקו:
עבר: ההבדל באיזון הלבן בין תמונת המצב של התצוגה המקדימה של JCA לבין תמונת JPEG_R שצולמה הוא בטווח הסף (ברירת המחדל היא 4).
sensor_fusion
בבדיקות של שילוב חיישנים צריך להזיז את הטלפון בצורה מסוימת מול תבנית של לוח שחמט וסמני ArUco. כדי לקבל תוצאות אופטימליות, ודאו שתרשים הבדיקה מותקן בצורה שטוחה. תרשימים לא שטוחים משפיעים על חישובי הסיבוב בהרבה מהבדיקות. התרשים צריך למלא את החלק האחורי של תיבת ה-sensor fusion, בהדפסה בגודל 17x17 אינץ'. (43x43 ס"מ). אפשר להפוך את הבדיקות של sensor_fusion לאוטומטיות באמצעות Sensor Fusion Box.

איור 147. תרשים של שילוב חיישנים.

איור 148. תרשים היתוך חיישנים שממלא את החלק האחורי של תיבת היתוך החיישנים.
test_lens_intrinsic_calibration
בדיקה אם המרכז האופטי של העדשה משתנה כשהעדשה זזה בגלל ייצוב תמונה אופטי (OIS). אם יש תמיכה בדגימות פנימיות של העדשה, הבדיקה מוודאת שהמרכז האופטי של הדגימות הפנימיות של העדשה משתנה כשהעדשה זזה בגלל OIS.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#LENS_INTRINSIC_CALIBRATIONandroid.media.MediaRecorderandroid.media.CamcorderProfile
עובר: המרכז האופטי של המאפיינים הפנימיים של העדשה משתנה בפיקסל אחד או יותר. אם יש תמיכה בדגימות פנימיות של העדשה, המרכזים האופטיים של הדגימות הפנימיות של העדשה משתנים בפיקסל אחד או יותר.
התרשים הבא הוא דוגמה לתרשים test_lens_intrinsic_calibration שמציג שינויים בנקודות הראשיות בפיקסלים לכל פריים:

איור 149. דוגמה לתרשים של test_lens_intrinsic_calibration שמציג שינויים בנקודות הראשיות בפיקסלים לכל פריים.
test_multi_camera_frame_sync
הבדיקה מוודאת שחותמות הזמן של הפריימים שצולמו במצלמה הלוגית הן בטווח של 10 אלפיות השנייה, על ידי חישוב הזוויות של הריבועים בלוח המשבצות כדי לקבוע את חותמת הזמן.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#LOGICAL_MULTI_CAMERA_SENSOR_SYNC_TYPEandroid.hardware.camera2.CameraCharacteristics#getPhysicalCameraIds()android.hardware.camera2.CameraMetadata#REQUEST_AVAILABLE_CAPABILITIES_LOGICAL_MULTI_CAMERAandroid.hardware.camera2.params.OutputConfiguration#setPhysicalCameraId()
עובר: הזווית בין התמונות מכל מצלמה לא משתנה באופן משמעותי כשמסובבים את הטלפון.
test_preview_distortion
בדיקה שהעיוות תוקן בכל פריים של תצוגה מקדימה שצולם ברמות זום שונות. בכל פריים של תצוגה מקדימה, הבדיקה מחשבת נקודות אידיאליות על סמך המאפיינים הפנימיים והחיצוניים של המצלמה.
בתמונה לדוגמה, הנקודות האידיאליות מוצגות בירוק והנקודות בפועל מוצגות באדום. שגיאת העיוות מחושבת על סמך מרחק הפיקסלים של ה-RMS בין הנקודות בפועל לבין הנקודות האידיאליות. ההדגשות בירוק ובאדום בתמונה משמשות לזיהוי חזותי של אזור השגיאה בעיוות.

איור 150. תמונה של לוח שחמט עם נקודות אידיאליות בירוק ונקודות בפועל באדום.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#CONTROL_ZOOM_RATIO_RANGEandroid.hardware.camera2.CaptureRequest#CONTROL_ZOOM_RATIOandroid.hardware.camera2.CameraCharacteristics#getPhysicalCameraIds()android.media.CamcorderProfileandroid.media.MediaRecorder
עבר: שגיאת העיוות המנורמלת של כל פריים בתצוגה המקדימה קטנה מהסף שנקבע בבדיקה.
test_preview_stabilization
בדיקות שבהן התצוגה המקדימה המיוצבת של הסרטון מסתובבת פחות מהגירוסקופ.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.media.MediaRecorderandroid.media.CamcorderProfile
עובר: זווית הסיבוב המקסימלית בפריימים קטנה מ-70% מסיבוב הג'ירוסקופ.
הנה סרטונים לדוגמה עם ייצוב ובלי ייצוב:
איור 151. סרטון לאימון המודל עם ייצוב.
איור 152. סרטון לדוגמה בלי ייצוב.
test_sensor_fusion
הבדיקה בוחנת את ההבדל בחותמת הזמן בין המצלמה לבין הג'ירוסקופ באפליקציות של AR ו-VR. מסובבים את הטלפון ב-90 מעלות 10 פעמים מול תבנית לוח השחמט. התנועה נמשכת כ-2 שניות הלוך ושוב. הבדיקה הזו לא מתבצעת אם אין גירוסקופ או אם הפרמטר REALTIME של מקור חותמת הזמן לא מופעל.
הבדיקה test_sensor_fusion יוצרת כמה תרשימים. שני התרשימים הכי חשובים לניפוי באגים הם:
test_sensor_fusion_gyro_events: מציג את אירועי הג'ירוסקופ של הטלפון במהלך הבדיקה. תנועה בכיוון x ו-y מרמזת שהטלפון לא מותקן בצורה מאובטחת על לוחית ההרכבה, מה שמפחית את הסבירות שהבדיקה תעבור. מספר המחזורים בתרשים תלוי במהירות הכתיבה לשמירת הפריימים.
איור 153. דוגמה לאירועי גירוסקופ של test_sensor_fusion.
test_sensor_fusion_plot_rotations: מראה את ההתאמה בין אירועי הג'ירוסקופ והמצלמה. התרשים הזה חייב להראות תנועה תואמת בין המצלמה לבין הג'ירוסקופ עד +/-1 אלפיות השנייה.
איור 154. דוגמה לתרשים סיבובים של test_sensor_fusion.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#LENS_FACINGandroid.hardware.camera2.CameraCharacteristics#SENSOR_INFO_TIMESTAMP_SOURCEandroid.hardware.camera2.CameraMetadata#SENSOR_INFO_TIMESTAMP_SOURCE_REALTIMEandroid.hardware.camera2.CaptureRequest#CONTROL_AE_TARGET_FPS_RANGEandroid.hardware.camera2.CaptureRequest#SENSOR_FRAME_DURATIONandroid.hardware.camera2.CaptureResult#SENSOR_TIMESTAMPandroid.hardware.camera2.CaptureResult#SENSOR_ROLLING_SHUTTER_SKEW
עבר: ההיסט של חותמות הזמן של המצלמה והג'ירוסקופ קטן מ-1 אלפית השנייה, בהתאם לסעיף 7.3.9 High Fidelity Sensors ב-CDD.
מנגנוני כשל:
- שגיאת היסט: ההיסט של המצלמה והגירוסקופ לא מכויל כראוי בטווח של +/-1 אלפיות השנייה.
- השמטת פריימים: הצינור לא מהיר מספיק כדי לצלם 200 פריימים ברצף.
- שגיאות שקע:
adbלא יכול להתחבר באופן מהימן למכשיר שנבדק למשך זמן מספיק כדי להריץ את הבדיקה. - התרשים לא מותקן בצורה שטוחה. בתרשים
test_sensor_fusion_plot_rotationsיש פריימים שבהם יש הבדלים משמעותיים בין הנתונים של הג'יירוסקופ לבין סיבוב המצלמה, כשהמצלמה מסתובבת בחלקים של התרשים שהם לא שטוחים. - המצלמה לא מותקנת בצורה ישרה. התרשים
test_sensor_fusion_gyro_eventsמציג תנועה במישורים X ו-Y. הכשל הזה נפוץ יותר במצלמות קדמיות, כי במצלמה האחורית יש לעיתים קרובות בליטה ביחס לשאר גוף הטלפון, שיוצרת הטיה כשמצמידים את גב הטלפון ללוחית ההרכבה.
test_video_stabilization
הוצאה משימוש: הבדיקה הזו הוצאה משימוש ב-Android מגרסה 17. ב-Android מגרסה 17 ואילך, הבדיקה הזו מוחלפת ב-test_video_stabilization_jca.
בדיקות שבהן הסרטון המיוצב מסתובב פחות מהגירוסקופ.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.media.MediaRecorderandroid.media.CamcorderProfile
עובר: זווית הסיבוב המקסימלית בפריימים קטנה מ-60% מסיבוב הג'ירוסקופ.
בהמשך מוצגים סרטונים לדוגמה עם ייצוב וללא ייצוב.
איור 155. סרטון לאימון המודל עם ייצוב.
איור 156. סרטון לדוגמה בלי ייצוב.
test_video_stabilization_jca
בדיקות שמוודאות שסרטון מיוצב שצולם באמצעות JCA מסתובב פחות מהג'ירוסקופ. לפני הבדיקה, צריך להתקין את ה-JCA במכשיר.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CameraCharacteristics#SCALER_AVAILABLE_STREAM_USE_CASESandroid.media.CamcorderProfileandroid.media.MediaRecorder
עובר: זווית הסיבוב המקסימלית בפריימים שחולצו מהסרטון שצולם באמצעות JCA קטנה מ-70% מהסיבובים של הג'ירוסקופ (4).
סצנת בדיקה מבוססת-מפזר
scene5
כדי להשתמש ב-scene5, צריך סצנה אפורה עם תאורה אחידה. כדי לעשות את זה, צריך להניח מפזר אור על עדשת המצלמה. אנחנו ממליצים על הדיפיוזר הבא:
http://www.edmundoptics.com/optics/windows-diffusers/optical-diffusers/opal-diffusing-glass/46168/.
כדי להכין את הסצנה, מחברים מפזר אור לפני המצלמה ומכוונים את המצלמה למקור תאורה של כ-2,000 לוקס. כדי לצלם תמונות של scene5, צריך תאורה מפוזרת בלי מאפיינים בולטים. תמונה לדוגמה:

איור 157. דוגמה לצילום של scene5.
בסצנה הזו לא נדרשים טאבלטים או בקרים, ולכן הבדיקות משתמשות בסביבת הבדיקה TEST_BED_MANUAL. לדוגמה, ראו קובץ config.yml לבדיקה ידנית.
קובץ ברירת המחדל של config.yml לא כולל את TEST_BED_MANUAL, אבל אפשר לשנות את הקובץ כדי לכלול אותו.
test_lens_shading_and_color_uniformity
בדיקה שתיקון הצללת העדשה מיושם כראוי, ושהצבע של סצנה אחידה ומונוכרומטית מפוזר באופן שווה. מבצע את הבדיקה הזו על פריים YUV עם 3A אוטומטי. הצללת העדשה מוערכת על סמך ערוץ Y. מודד את ערך ה-y הממוצע לכל בלוק דגימה שצוין, וקובע אם הוא עובר או נכשל על ידי השוואה לערך ה-y המרכזי. בדיקת אחידות הצבעים מתבצעת במרחב אדום-ירוק וכחול-ירוק.
ממשקי ה-API שנבדקו:
android.hardware.camera2.CaptureRequest#CONTROL_AE_MODEandroid.hardware.camera2.CaptureRequest#CONTROL_AWB_MODE
עובר: ברדיוס שצוין בתמונה, השונות של ערכי האדום-ירוק והכחול-ירוק צריכה להיות פחות מ-20% כדי לעבור את הבדיקה.
מנגנוני כשל:
- התמונות כהות מדי בקצוות (vignetting)
- גבולות שחורים בתמונות

איור 158. test_lens_shading_and_color_uniformity_y_plane.

איור 159. test_lens_shading_and_color_uniformity_color_uniformity.

איור 160. test_lens_shading_and_color_uniformity_lens_shading_result.
סצנת בדיקה מבוססת-טאבלט עם סולם צבעים רחב
scene_wide_gamut
scene_wide_gamut היא מסגרת מלבנית שמחולקת לארבעה רבעים שווים, שכל אחד מהם מלא בצבע אחר. לשם כך, הטאבלט צריך להציג את התרשים בסולם צבעים רחב, והמכשיר הנבדק צריך לצלם תמונה של המסך בסולם צבעים רחב.
הבדיקות האלה מוודאות שהתמונה שצולמה תואמת לפרופיל הצבעים ולטווח הצבעים הנכונים.
test_display_p3
בדיקות של צילום ב-Display P3 בפורמט JPEG באמצעות ה-API של ColorSpaceProfiles. הבדיקה מוודאת שבכותרת של קובץ ה-JPEG שצולם יש פרופיל ICC מתאים, ושהתמונה מכילה אחוז מסוים של צבעים מחוץ לסולם הצבעים של sRGB.
ממשקי ה-API שנבדקו:
android.hardware.camera2.params.ColorSpaceProfilesandroid.hardware.camera2.params.SessionConfiguration#setColorSpace
עובר: קובץ ה-JPEG מכיל פרופיל ICC של Display P3 ויותר מאחוז אחד של צבעים מחוץ לסולם הצבעים של sRGB.

איור 161. דוגמה ל-test_display_p3.